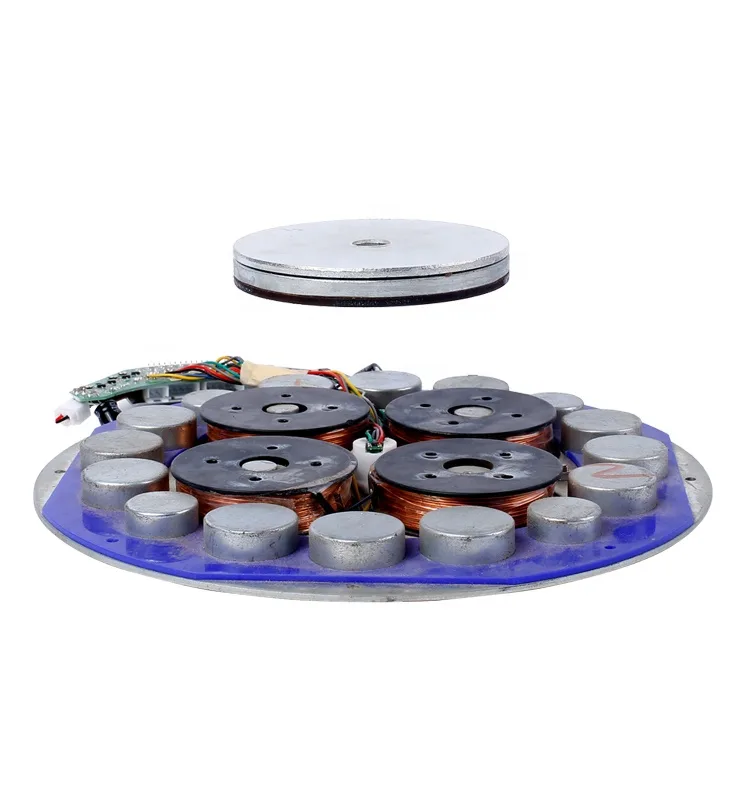
Checkliste für Magnetschwebe-Prototypen für OEM/ODM-Projekte
Die Entwicklung eines neuen schwimmenden Verbrauchergeräts oder einer Einzelhandelspräsentation erfordert eine strukturierte Vorgehensweise Checkliste für Magnetschwebe-Prototypen bevor Sie Kapital in Produktionswerkzeuge investieren. Ohne strenge Prototyping-Validierungs-Gates, Hardware-Teams sind häufig mit unerwarteter thermischer Drosselung konfrontiert, Sensordrift, und katastrophale Fallschäden während des Feldeinsatzes.
Unser Engineering-Team bei Goodwell bewertet kundenspezifische OEM- und ODM-Projekte durch einen stufenweisen Validierungsworkflow. Dieser technische Leitfaden beschreibt wesentliche Testmeilensteine, die erforderlich sind, um ein experimentelles Levitationskonzept in einen Stall umzusetzen, produktionsreife kommerzielle Hardwareplattform.
1. Eingabespezifikationen definieren: Masse, Schwerpunkt, und Lücke
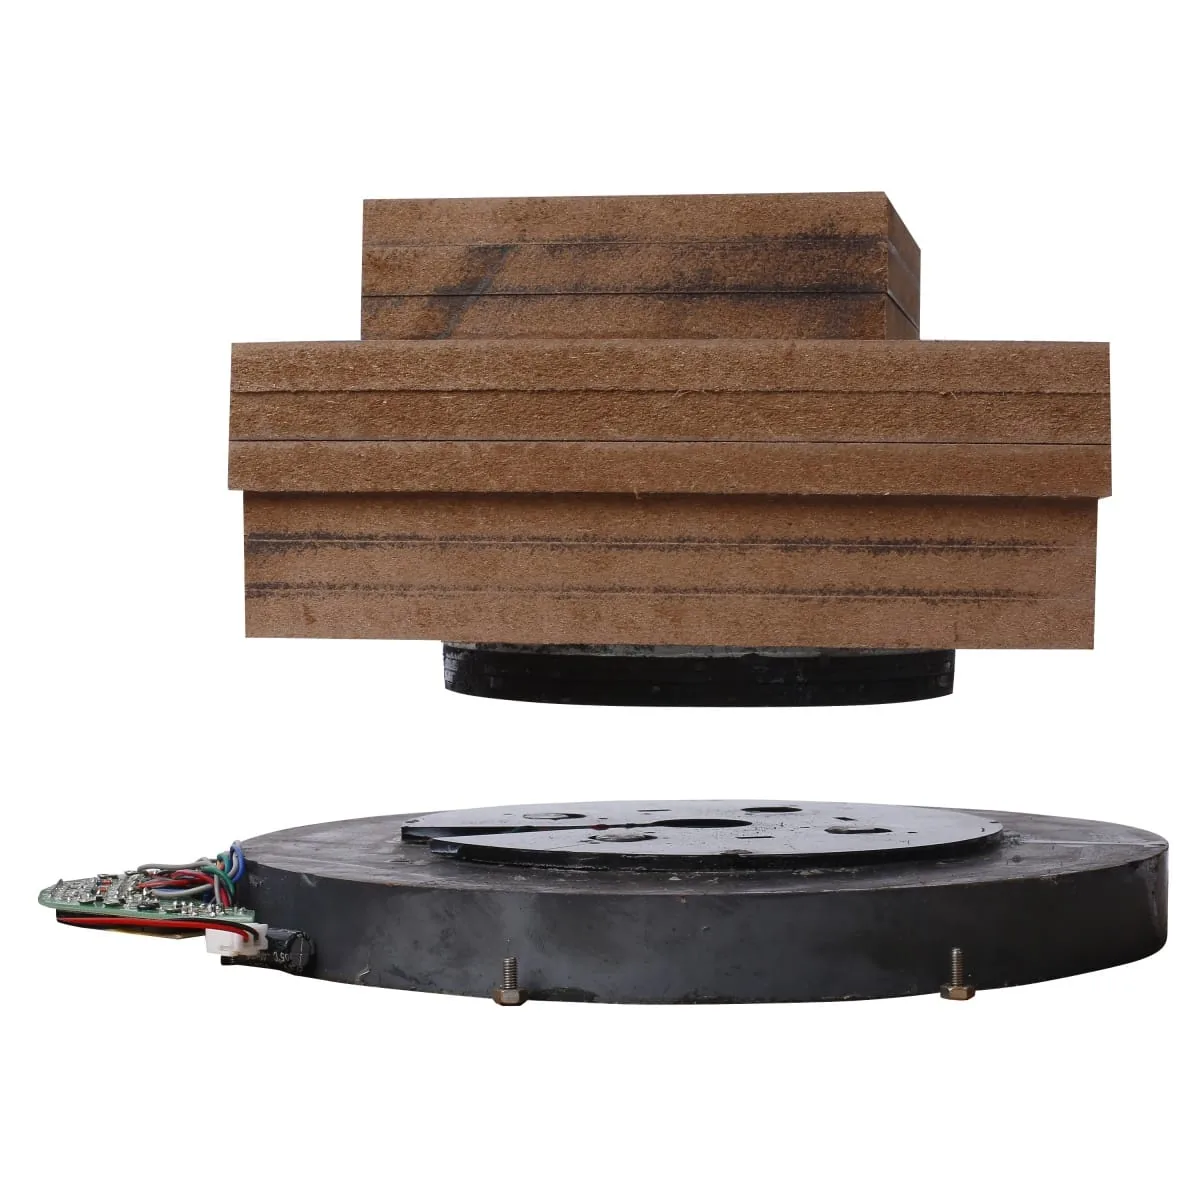
Jeder erfolgreiche Prototyp beginnt mit einer strengen Definition der mechanischen Grenzen. Unter kalibrierten statischen Belastungsbedingungen über a 100 g zu 2,000 g Nutzlastreichweite, Der vertikale Schwebespalt muss eingehalten werden 12 Zu 20 mm Grundlinienstabilität vor der Freigabe des Außenwerkzeugs.
Ingenieure müssen sowohl die gesamte schwimmende Masse als auch den vertikalen Schwerpunktversatz berechnen. Wenn der Schwerpunkt die angegebenen radialen Grenzen überschreitet, das restaurative elektromagnetische Drehmoment nimmt ab, Dies führt zu unkontrolliertem Wackeln oder dauerhafter radialer Instabilität.
| Prototypenphase | Testbedingung | Technischer Parameter | Akzeptanzbasislinie |
|---|---|---|---|
| Bühne 1: Mechanisch | Statisch kalibrierte Masse auf schwimmender Armatur | Vertikaler Schwerpunktsversatz (Z-Achse) | < 15 mm über der schwebenden Magnetebene |
| Bühne 2: Elektromagnetisch | Spulenerregung im geschlossenen Regelkreis bei 25 °C | Wiederherstellende radiale Steifigkeit (N/mm) | > 2.5 N/mm radialer Abweichungswiderstand |
| Bühne 3: Thermal | Kontinuierlicher 24-Stunden-Betrieb bei Nennlast | Anstieg der Oberflächentemperatur der Spulenbaugruppe | < 30°C-Anstieg über den Umgebungsgrundwert |
| Bühne 4: Leistungsverlust | Plötzliche Unterbrechung der AC-Eingangsleitung auf Spitzenhöhe | Geschwindigkeit und Ausrichtung der Docking-Erfassung | 100% Capture ohne Base-Rebound |
| Bühne 5: Verpackung | ISTA-1A-Transitsimulation (fallen & Stimmung) | Strukturelle Integrität des Modulkerns | Nullverschiebung von Hall-Sensor-Arrays |
2. Wärmemanagement und kontinuierliche Spulenantriebsstabilität
Elektromagnetische Antriebsspulen erzeugen während der aktiven Levitation eine kontinuierliche Joulesche Erwärmung. In kontinuierlichen 24-Stunden-Fahrtests bei 25 °C Umgebungstemperatur, Der Anstieg der Oberflächentemperatur der elektromagnetischen Spule muss innerhalb der überprüften thermischen Grenzen bleiben, um eine Sensordrift und eine Verschlechterung der Effizienz zu verhindern.
Übermäßige interne Basistemperaturen verändern die magnetische Permeabilität von Kernmaterialien und führen zu thermischen Offsets in linearen Hall-Effekt-Sensoren. Prototyping-Gehäuse müssen über passive Wärmeableitungspfade oder thermische Wärmeverteiler aus Aluminium verfügen, um die Genauigkeit des Regelkreises zu gewährleisten.
3. Ausfallsichere und sichere Landungsüberprüfung bei Stromausfall
Plötzliche Stromausfälle stellen die größte Betriebsgefahr für schwebende Displays und Lampen dar. Während einer simulierten plötzlichen Netztrennung unter voller Nennlast, Der Notlandemechanismus muss den schwimmenden Kern zum sicheren Andocken an die Basis führen, um durch Falltests validiert zu werden.
Eine robuste Bottom-Push-Architektur nutzt die permanente magnetische Anziehungskraft, um das schwebende Objekt innerhalb von Millisekunden sicher nach unten auf die dafür vorgesehenen Dämpfungspads zu ziehen. Ohne diesen ausfallsicheren Mechanismus, Die angehängte Nutzlast kippt seitlich und erleidet Aufprallschäden.
4. Grundlegende Physik hinter dem dynamischen Levitationsgleichgewicht
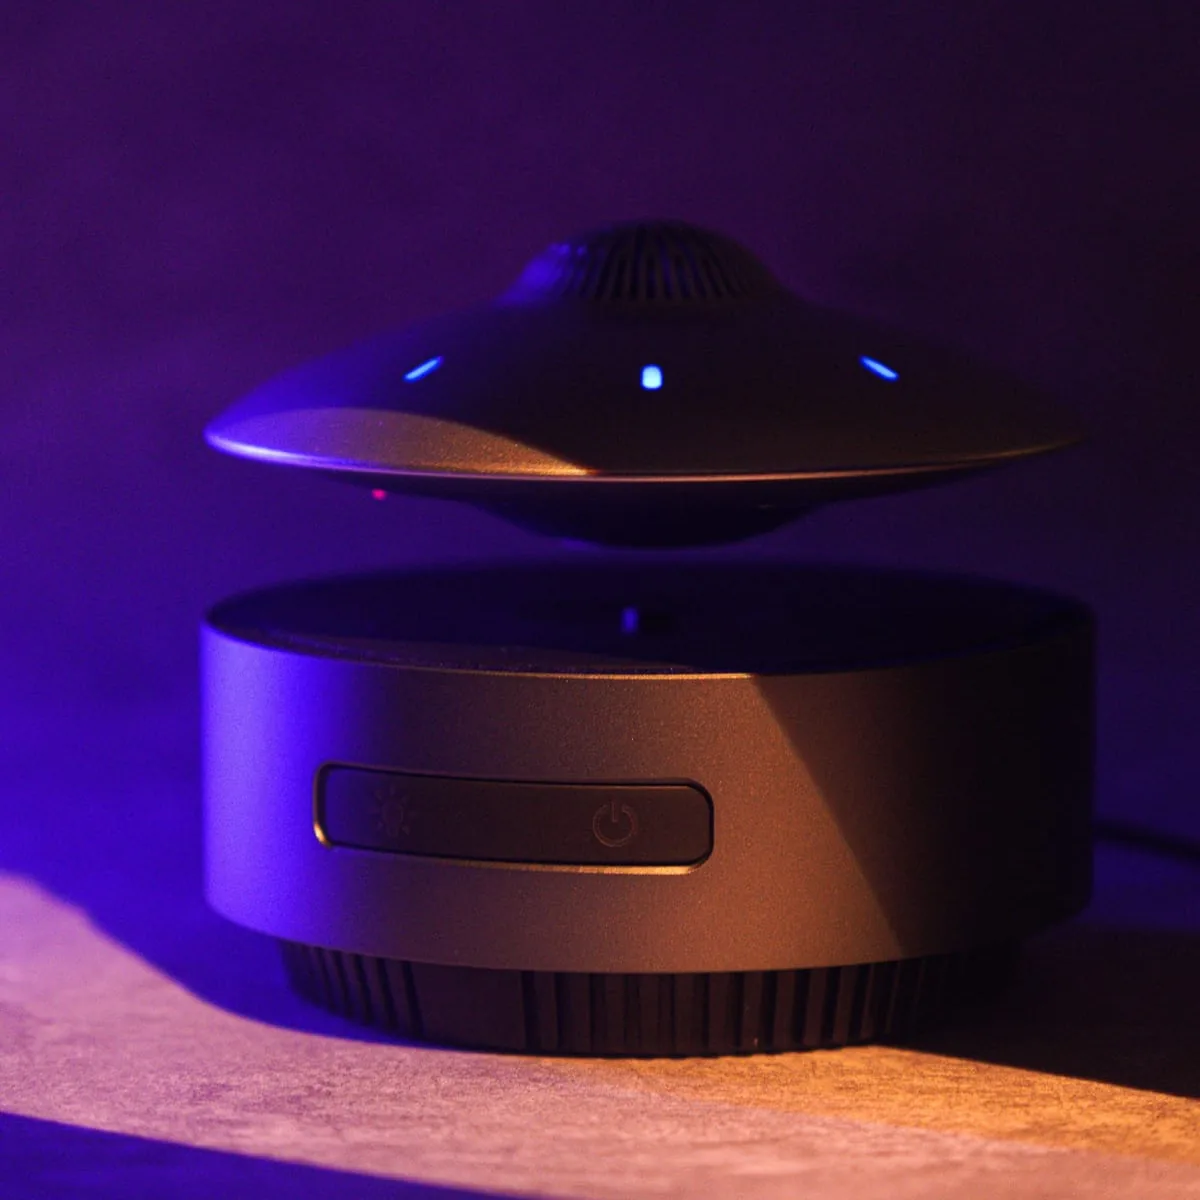
Um eine stabile magnetische Aufhängung zu erreichen, muss das Earnshaw-Theorem durch eine Hochgeschwindigkeits-Rückkopplungssteuerung überwunden werden. Wie im Detail beschrieben Prinzipien und Anwendungen der OpenStax-Physik Lehrbuch, Statische Magnetfelder können ohne aktive elektromagnetische Modulation keine dreidimensionale Stabilität aufrechterhalten.
Unsere standardisierte Magnetschwebemodul Systeme nutzen hochfrequente Pulsweitenmodulations-Treiberschaltungen, die die Spulenströme tausende Male pro Sekunde anpassen. Diese Regelung mit geschlossenem Regelkreis garantiert eine sofortige Korrekturkraft, wenn externe Luftströme das schwimmende Objekt stören.
5. OEM/ODM-Prototyp-Entwicklungsworkflow bei Goodwell
Mit über 30 Jahrelange Fertigungserfahrung gemäß unserem öffentlichen Firmenprofil, Goodwell betreibt ein 27,000 m² Fabrikanlagenbestand 100+ Patente. Wir bieten umfassend kundenspezifische OEM- und ODM-Gehäuselösungen Unterstützt durch kostenlose technische Designunterstützung.
Unser Engineering-Team arbeitet eng mit B2B-Käufern zusammen, von der ersten CAD-Umschlagmodellierung bis hin zu schnellen 3D-gedruckten Proof-of-Concept-Tests. Alle proprietären Designs unterliegen strengen Schutzbestimmungen für geistiges Eigentum Patent- und Zertifikatsvalidierung vor dem Start der Massenproduktion von Werkzeugen.
6. Checkliste für Lieferantenaudits für Prototypen-Meilensteingenehmigungen
- Überprüfung des mechanischen Spiels: Überprüfen Sie mindestens 3D-CAD-Dateien 5 mm interner radialer Gehäuseabstand um die Treiberspulenhüllen.
- Validierung des Schwerpunkts: Erhalten Sie Auswuchtberichte für physische Prototypen, die die Stabilität der Nutzlast bei dynamischer Rotation belegen.
- Protokoll der thermischen Ausdauer: Fordern Sie eine kontinuierliche 24-Stunden-Temperaturtelemetrie, die die Temperaturen der Treiberplatine anzeigt, die unterhalb der kritischen Komponentenwerte liegen.
- Sicherheitsprüfung bei Stromausfall: Verifizieren 100 Aufeinanderfolgende AC-Trennzyklen ohne seitlichen Auswurf oder Bruch des Außengehäuses.
- Prüfung der drahtlosen Stromkopplung: Für beleuchtete Produkte, Bestätigen Sie die Ausrichtung der Empfängerspulenresonanz bei einer axialen Verschiebung von ±3 mm.
7. Häufig gestellte Fragen (FAQ)
Q: Was ist die typische Vorlaufzeit für einen kundenspezifischen Magnetschwebe-Prototyp?? A: Funktionelle Prototypen unter Verwendung von Standardmodulkernen erfordern 7 Zu 10 Werktage. Komplett maßgeschneiderte Gehäuse und maßgeschneiderte Treiberplatinen 20 Zu 30 Tage.
Q: Wie überprüft man den Schwerpunkt eines unregelmäßig schwebenden Objekts?? A: Wir nutzen präzise mehrachsige Auswuchtanlagen und 3D-CAD-Massensimulationen. Gegengewichte sind strategisch integriert, um den Schwerpunkt direkt entlang der zentralen Magnetachse auszurichten.
Q: Welche Eingabeparameter sollte unser Engineering-Team für die Free Design-Bewertung bereitstellen?? A: Ihr Team sollte die Zielnutzlastmasse bereitstellen, physikalische Dimensionen, erforderliche Schwebelücke, und Betriebsleistungsbeschränkungen. Unsere Ingenieure führen vorläufige Machbarkeitssimulationen durch.
Q: Kann der Prototyp eine drahtlose Induktionsstromversorgung für interne LEDs umfassen?? A: Ja, Unsere Bottom-Push-Architektur integriert drahtlose Hochfrequenz-Resonanzinduktionsspulen, die Energie über den Luftspalt übertragen. Dies sorgt für eine konstante Beleuchtung ohne interne Batterien.
Beginnen Sie mit der Entwicklung Ihres Magnetschwebebahn-Prototyps
Entwickeln Sie ein proprietäres schwebendes Produkt oder ein interaktives Verkaufsdisplay?? Senden Sie Ihre Projektparameter an unseren Engineering Desk unter [email protected] oder kontaktieren Sie unsere technischen Spezialisten über WhatsApp unter +86 134 5018 0012. Entdecken Sie unsere umfassenden technischen Möglichkeiten auf unserer Website Goodwell Kontakt und kostenloses Designportal.