PID-Steuerung Magnetschwebebahn: Abstimmung, Stabilität und was zu spezifizieren ist
PID-Steuerung Magnetschwebebahn: Abstimmung, Stabilität und was zu spezifizieren ist
Die Magnetschwebetechnik mit PID-Steuerung ist das Arbeitstier einer stabilen Federung, Der Begriff deckt jedoch ein breites Spektrum an Implementierungen ab, Von Hobbydemonstrationen bis hin zu Industriemodulen, die die Nutzlast über Jahre hinweg stabil halten. In diesem Leitfaden wird erklärt, was die PID-Steuerung in einem Magnetschwebesystem bewirkt, Warum Tuning wichtiger ist als der Name des Algorithmus, und was ein Käufer überprüfen sollte, bevor er ein Modul integriert.
Warum die PID-Regelung der Standard für die Magnetschwebebahn ist
Die Magnetschwebebahn ist von Natur aus instabil: ohne aktive Korrektur, Die Nutzlast fällt entweder in die Spulen oder wird hineingezogen. Proportional-Integral-Ableitung (PID) Kontrolle ist die Standardmethode zum Hinzufügen dieser Korrektur, da sie drei Verhaltensweisen kombiniert: proportionale Reaktion auf den aktuellen Fehler, Integralwirkung, die den stationären Offset beseitigt, und abgeleitete Aktion, die die Geschwindigkeit der Nutzlast vorhersagt.
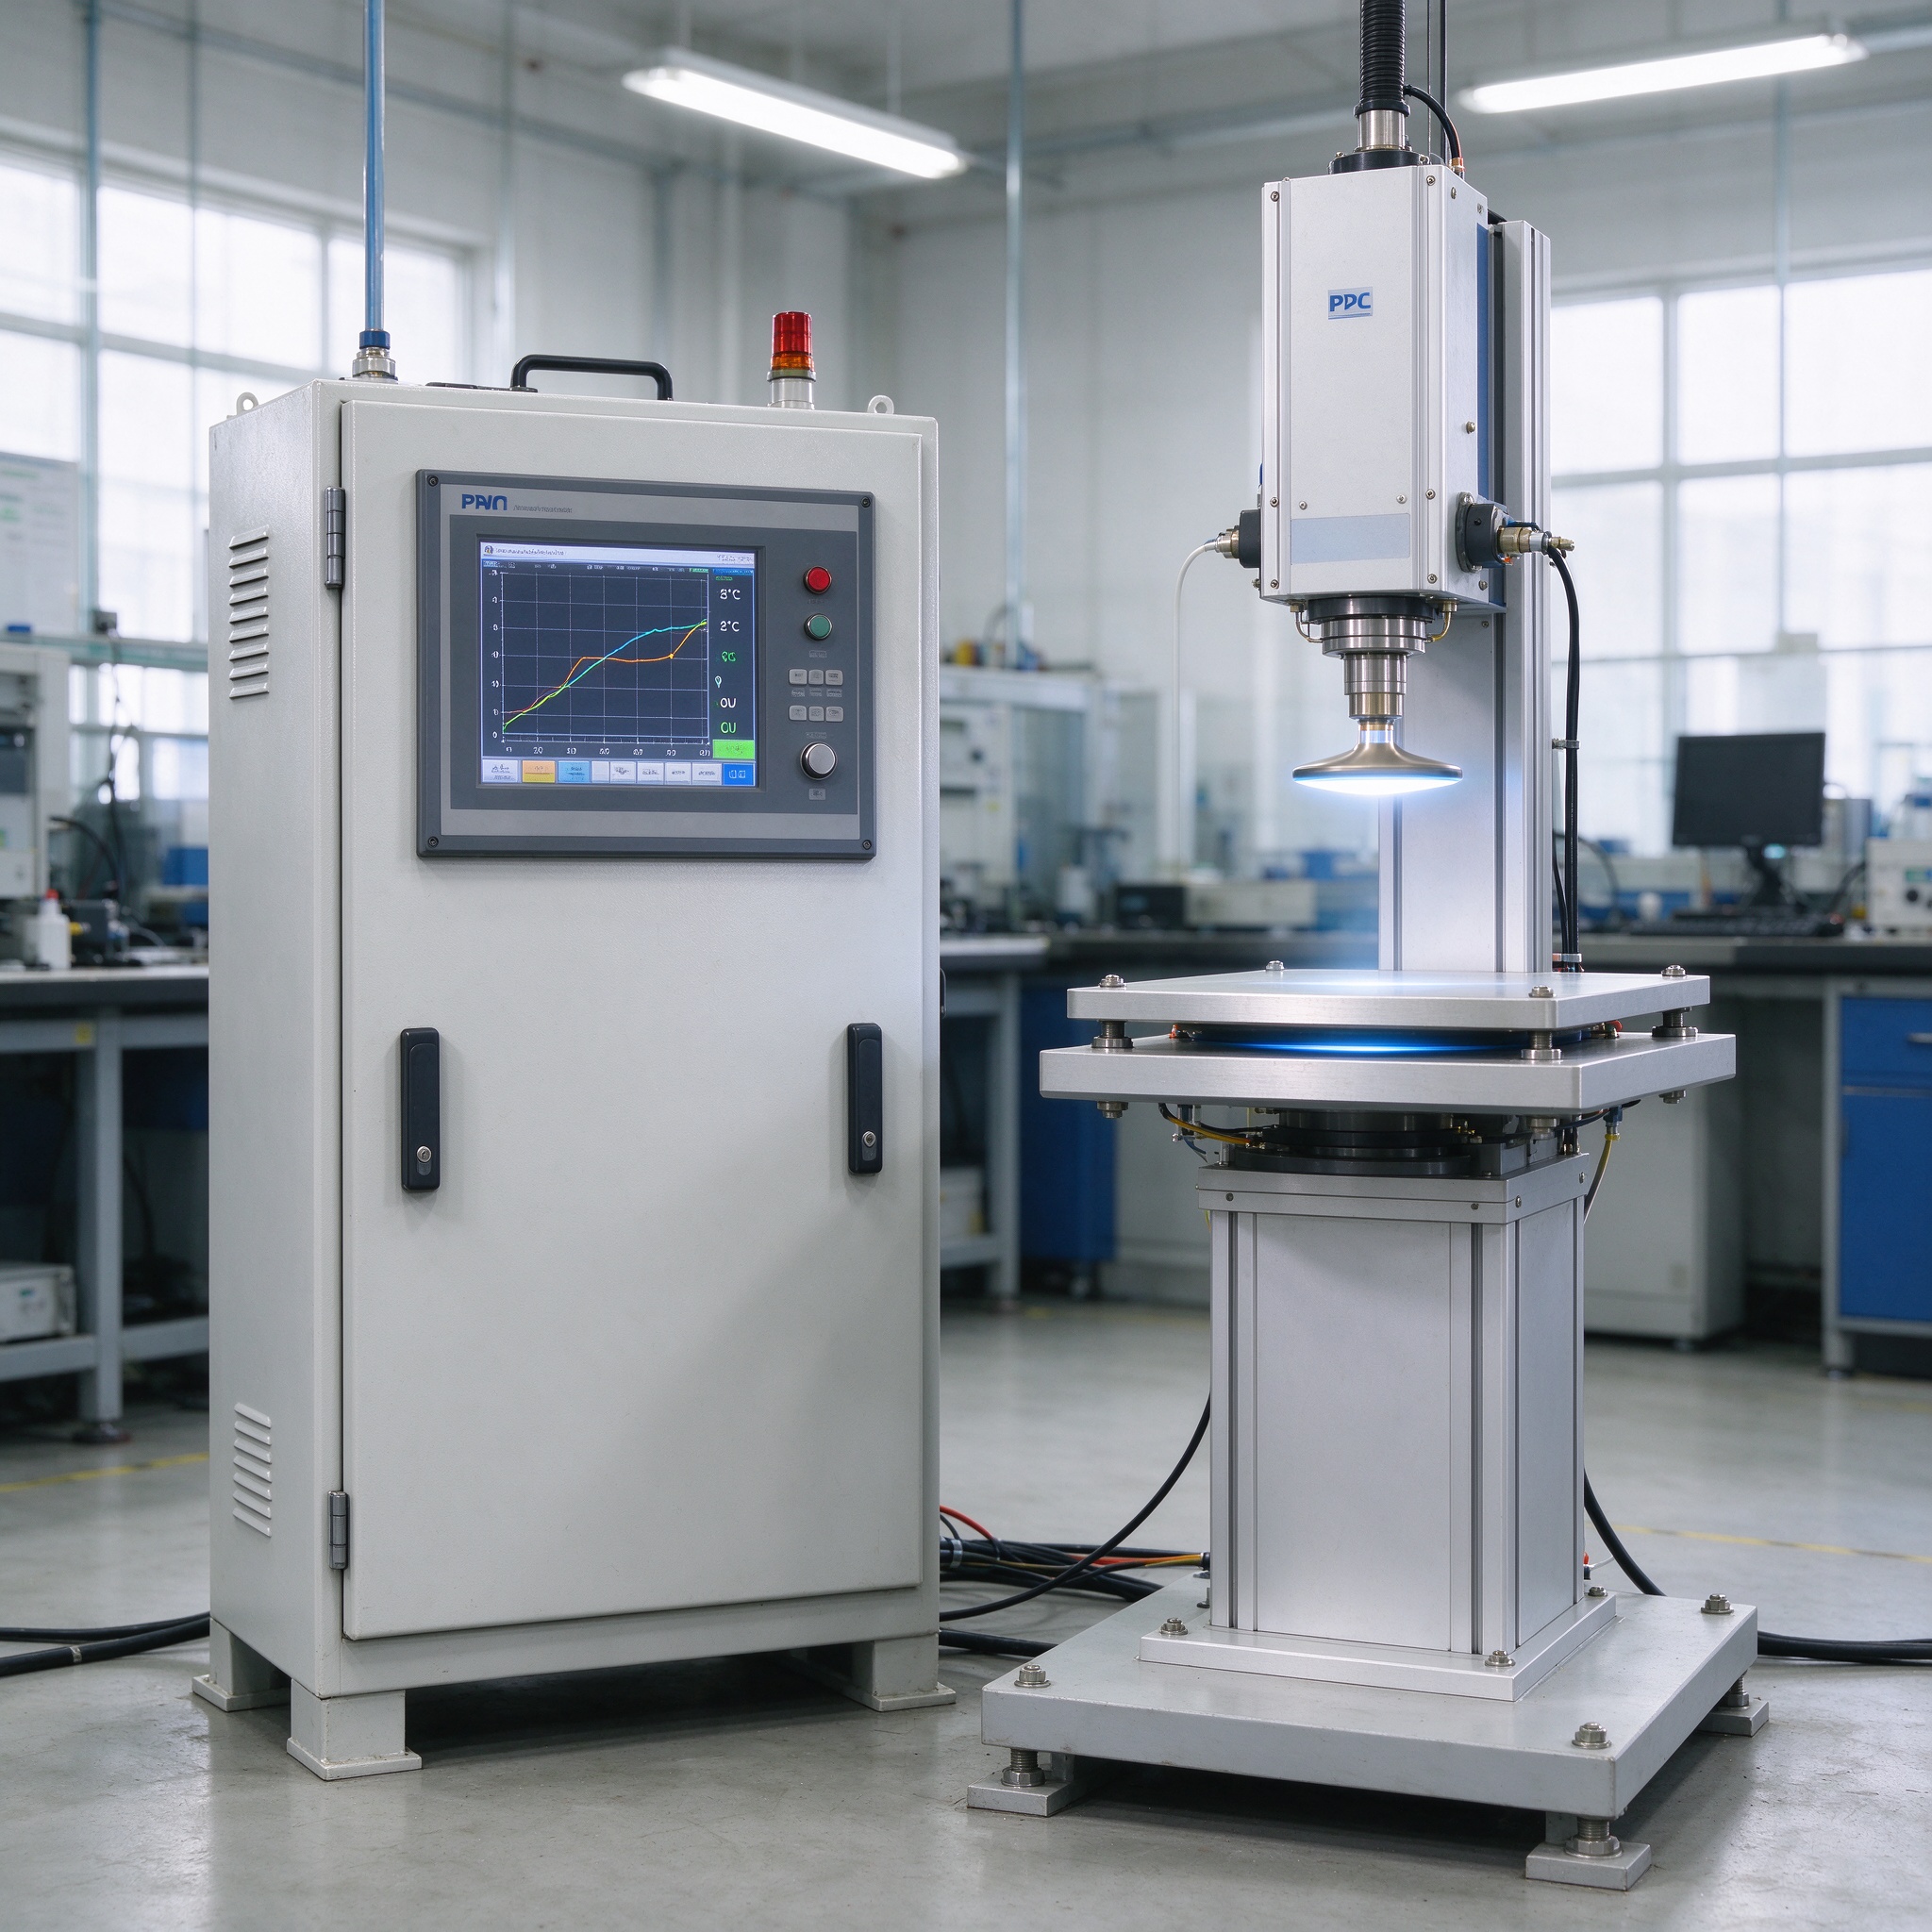
In der Praxis, Ein Magnetschweberegler liest den Abstand von einem Positionssensor, berechnet den Fehler gegenüber der Ziellücke, und treibt den Spulenstrom vom PID-Ausgang an. Die Abstimmungsverstärkungen entscheiden darüber, wie schnell das System korrigiert, wie sehr es überschießt, und wie viel Spielraum vor der Instabilität verbleibt, Deshalb können sich zwei Systeme mit demselben PID-Label völlig unterschiedlich verhalten.
Die drei Begriffe und was jeder einzelne tut
Der Proportionalterm reagiert darauf, wie weit die Nutzlast von der Ziellücke entfernt ist. Zu wenig Proportionalverstärkung und das System ist träge, Driften unter Last; zu viel und es schwingt. Der Integralterm akkumuliert den Fehler über die Zeit und beseitigt den stationären Offset, der bei der rein proportionalen Steuerung entsteht, Dies ist wichtig, wenn sich das Gewicht der Nutzlast oder die Temperatur der Spule langsam ändern.
Der Ableitungsterm reagiert darauf, wie schnell sich die Lücke ändert, Dadurch wird die Bewegung gedämpft und das System kann eine höhere Proportionalverstärkung nutzen, ohne zu schwingen. Die Balance zwischen den dreien ist die Abstimmung, und das richtige Gleichgewicht ändert sich mit der Nutzlastmasse, Spalt- und Spuleneigenschaften, Daher schlägt eine feste Abstimmung, die für ein Produkt funktioniert, für ein anderes oft fehl.
Warum sich das Anlagenmodell mit Ihrer Nutzlast ändert
Der Regelkreis kann nur auf das reale System abgestimmt werden, und das reale System verändert sich mit jeder Nutzlast. Masse, Schwerpunkt, Lücke, Spulentemperatur und Montagesteifigkeit verändern alle die Anlagendynamik. Ein Modul, das auf einen Kompakten abgestimmt ist, Eine Nutzlast mit niedrigem Schwerpunkt kann marginal oder instabil werden, wenn die Nutzlast höher oder schwerer ist.
Deshalb ist ein Standardmodul mit fester Abstimmung ein Risiko für Integrationsprojekte. Der Lieferant sollte entweder einen Tuning-Bereich und eine Methode zu dessen Anpassung bereitstellen, oder validieren Sie die Abstimmung anhand Ihrer spezifischen Nutzlast. Unser Ansatz besteht darin, das Modul mit der Nutzlastgeometrie des Kunden zu testen, bevor wir das Design festlegen, Denn der Tuning-Beweis macht den Unterschied zwischen einer Demo und einem Produkt.
Störungsunterdrückung: Der wahre Test eines Levitationssystems
Ein Levitationssystem ist nur bei Störungen von Bedeutung. Luftbewegung, Vibrationen von Maschinen in der Nähe, Eine leichte Berührung und thermische Drift wirken sich auf die Nutzlast aus, und der Regelkreis verfügt über eine endliche Korrekturbefugnis. Der Praxistest eines PID-gesteuerten Systems besteht darin, wie es sich bei Störungen verhält, nicht, wie es in stiller Luft schwebt.
Wenn Sie ein Modul bewerten, Fragen Sie nach den Bedingungen und Ergebnissen des Störungstests: Art und Ausmaß der Störung, die Einschwingzeit und die maximale Abweichung vor der Erholung. Sofern der Lieferant diese nicht angeben kann, Der Stabilitätsanspruch kennt keine Grenzen, und jeder Anspruch ohne Grenzen ist ein Marketinganspruch.
Stabilitätsmargen und Betriebsbereich
Jedes Steuerungssystem hat einen Stabilitätsspielraum: der Abstand zwischen dem Betriebspunkt und dem Punkt, an dem die Schleife oszilliert oder divergiert. Ein System, das zu nah an seinen Rand eingestellt ist, ist fragil; Eine Abstimmung mit zu viel Spielraum ist träge. Die technische Frage ist, welche Marge der Lieferant für die gesamte Nutzlast vorsieht, Lücke und Temperaturhüllkurve.
Der Betriebsbereich ist ebenso wichtig wie die Marge. Wenn das Modul in einem heißen Schrank betrieben werden muss, auf einem beweglichen Display oder mit einer Nutzlast, die ihren Schwerpunkt verlagert, Die Stimmung muss über den gesamten Bereich hinweg Bestand haben. Geben Sie den Umschlag in Ihrer Angebotsanfrage an: Temperaturbereich, Vibrationsniveau, Lückenreichweite und Nutzlastvariation, und bitten Sie den Lieferanten, zu bestätigen, dass das System in allen Bereichen stabil bleibt.
Leistungsverlustverhalten in einem PID-gesteuerten System
Ein PID-gesteuertes Schwebesystem hängt von der kontinuierlichen Sensorrückmeldung und dem Spulenstrom ab, Daher ist ein Stromausfall eine schwere Störung. Die Schutzlogik muss den Verlust erkennen und innerhalb von Millisekunden eine sichere Landung durchführen, bevor die Nutzlast frei fällt. Die Erkennungslatenz und die Landesequenz sind Designparameter, die in die Spezifikation gehören, nicht in einer Fußnote.
Der Netzausfallschutz interagiert mit dem Regelkreis: Der Controller muss einen echten Stromausfall von einem vorübergehenden Einbruch oder einem Sensorfehler unterscheiden, und auf jeden anders reagieren. Ein gut konzipiertes System dokumentiert die Schutzlogik, die Erkennungsschwelle und das Testprotokoll, So kann der Käufer das Verhalten überprüfen, anstatt es anzunehmen.
Was Sie in Ihrer Angebotsanfrage für ein PID-gesteuertes Modul angeben müssen
Um ein integrierbares Modul statt einer Demo zu erhalten, Geben Sie die Masse und Geometrie der Nutzlast an, der erforderliche Spalt und seine Toleranz, die Störungsumgebung, die Stabilitätsanforderung, das Verlustleistungsverhalten und den Betriebsbereich. Fügen Sie die Integrationsschnittstelle hinzu: Stecker, Steuereingänge, Tuning-Zugriff und das Dokumentationsset.
Dann fragen Sie nach den Beweisen: Tuning-Validierung für Ihre Nutzlast, Störungstestaufzeichnungen mit Bedingungen, Stabilitätsmargendaten über den gesamten Umschlag hinweg, und der Leistungsverlusttest. Ein Lieferant, der für jede Linie Dokumente zurücksendet, ist ein Engineering-Partner; Wer nur ein Angebot zurückgibt, ist ein Komponentenverkäufer.
Checkliste für Lieferantenaudits: 6 Dokumente zur PID-gesteuerten Levitation
Bevor Sie sich für ein Magnetschwebemodul mit PID-Steuerung entscheiden, Fordern Sie diese sechs Dokumente an. Jeder bestätigt einen anderen Teil der Stabilitätsgeschichte:
- 1. Tuning-Validierungsbericht für eine Nutzlast, die für Ihr Produkt repräsentativ ist, mit Testbedingungen.
- 2. Störungstestprotokoll: Art und Ausmaß der Störung, Einschwingzeit, maximale Abweichung.
- 3. Stabilitätsmargendaten über die angegebene Lücke, Temperatur und Nutzlastbereich.
- 4. Stromausfalltest mit aufgezeichneter Erkennungslatenz und Landeverhalten.
- 5. Daten zur Dauerbetriebsdauer bei Ihrem Arbeitszyklus und Ihren thermischen Bedingungen.
- 6. Integrationsdokumentation: Schnittstelle, Steuereingänge, Tuning-Methode und Fehlercodes.
Ein Modul mit diesen sechs Dokumenten kann problemlos integriert werden; Ein Modul ohne sie ist ein Prototyp, dessen Preis einem Produkt entspricht. Behandeln Sie fehlende Beweise als erstes Ergebnis Ihrer eigenen technischen Prüfung.
FAQ: PID-Steuerung Magnetschwebebahn
Warum wird die PID-Steuerung in der Magnetschwebebahn verwendet??
Die Magnetschwebebahn ist im offenen Regelkreis instabil, Daher ist eine kontinuierliche aktive Korrektur erforderlich. Die PID-Steuerung sorgt für die Proportionalität, Integrale und abgeleitete Aktionen, die die Nutzlast auf der Ziellücke halten und Störungen in einer kompakten Kontrollstruktur unterdrücken.
Was bewirkt die Abstimmung in einem Magnetschwebesystem??
Durch Tuning wird das Gleichgewicht zwischen Reaktionsgeschwindigkeit eingestellt, Überschwingen und Stabilitätsspielraum. Die richtigen Gewinne hängen von der Nutzlastmasse ab, Lücke, Spulentemperatur und Montage, Daher muss die Abstimmung anhand der tatsächlichen Nutzlast validiert und nicht angenommen werden.
Kann eine feste PID-Abstimmung für verschiedene Nutzlasten funktionieren??
Nur in einem engen Bereich. Nutzlastmasse und Schwerpunkt verändern die Anlagendynamik, Daher kann eine Abstimmung, die für eine Nutzlast funktioniert, für eine andere marginal oder instabil sein. Geben Sie den Nutzlastbereich an und fordern Sie eine Tuning-Validierung dafür an.
Was passiert bei einem Stromausfall in einem PID-gesteuerten System??
Die Schutzlogik erkennt den Verlust und landet die Nutzlast innerhalb von Millisekunden sicher, unter den angegebenen Testbedingungen. Fordern Sie das Stromausfall-Testprotokoll mit Erkennungslatenz an, anstatt ohne Beweise eine Null-Schadens-Behauptung zu akzeptieren.
Wie vergleiche ich zwei PID-gesteuerte Schwebemodule??
Vergleichen Sie die Testnachweise, nicht das Algorithmus-Label: Störungsablehnungsaufzeichnungen mit Bedingungen, Stabilitätsspielraum über den gesamten Betriebsbereich, Verlustleistungsverhalten und Dauerbetriebsfestigkeit. Die Dokumente definieren, was das Modul tatsächlich liefert.
CTA
Integrieren Sie ein Magnetschwebemodul mit PID-Steuerung und benötigen Sie eine Validierung der Abstimmung anhand Ihrer Nutzlast? Senden Sie uns Ihre Nutzlastmasse, Geometrie und Betriebsumgebung, und unser Ingenieurteam wird die Abstimmung bestätigen, die Prüfprotokolle und ein Beispielprogramm für Ihr Produkt.
Siehe die Übersicht über das Goodwell Magnetschwebebahn-Modul zu den verfügbaren Modulfamilien und Integrationsmöglichkeiten.