Levitación magnética de control PID: Sintonización, Estabilidad y qué especificar
Levitación magnética de control PID: Sintonización, Estabilidad y qué especificar
La levitación magnética con control PID es el caballo de batalla de la suspensión estable, pero la frase cubre una amplia gama de implementaciones, desde demostraciones de pasatiempos hasta módulos industriales que mantienen estables las cargas útiles durante años. Esta guía explica qué hace el control PID en un sistema de levitación magnética., por qué el ajuste es más importante que el nombre del algoritmo, y qué debe verificar un comprador antes de integrar un módulo.
Por qué el control PID es el estándar para la levitación magnética
La levitación magnética es inherentemente inestable: sin corrección activa, la carga útil cae o es arrastrada hacia las bobinas. Proporcional-integral-derivada (PID) El control es la forma estándar de agregar esa corrección porque combina tres comportamientos.: respuesta proporcional al error actual, Acción integral que elimina la compensación en estado estacionario., y acción derivativa que anticipa la velocidad de la carga útil..
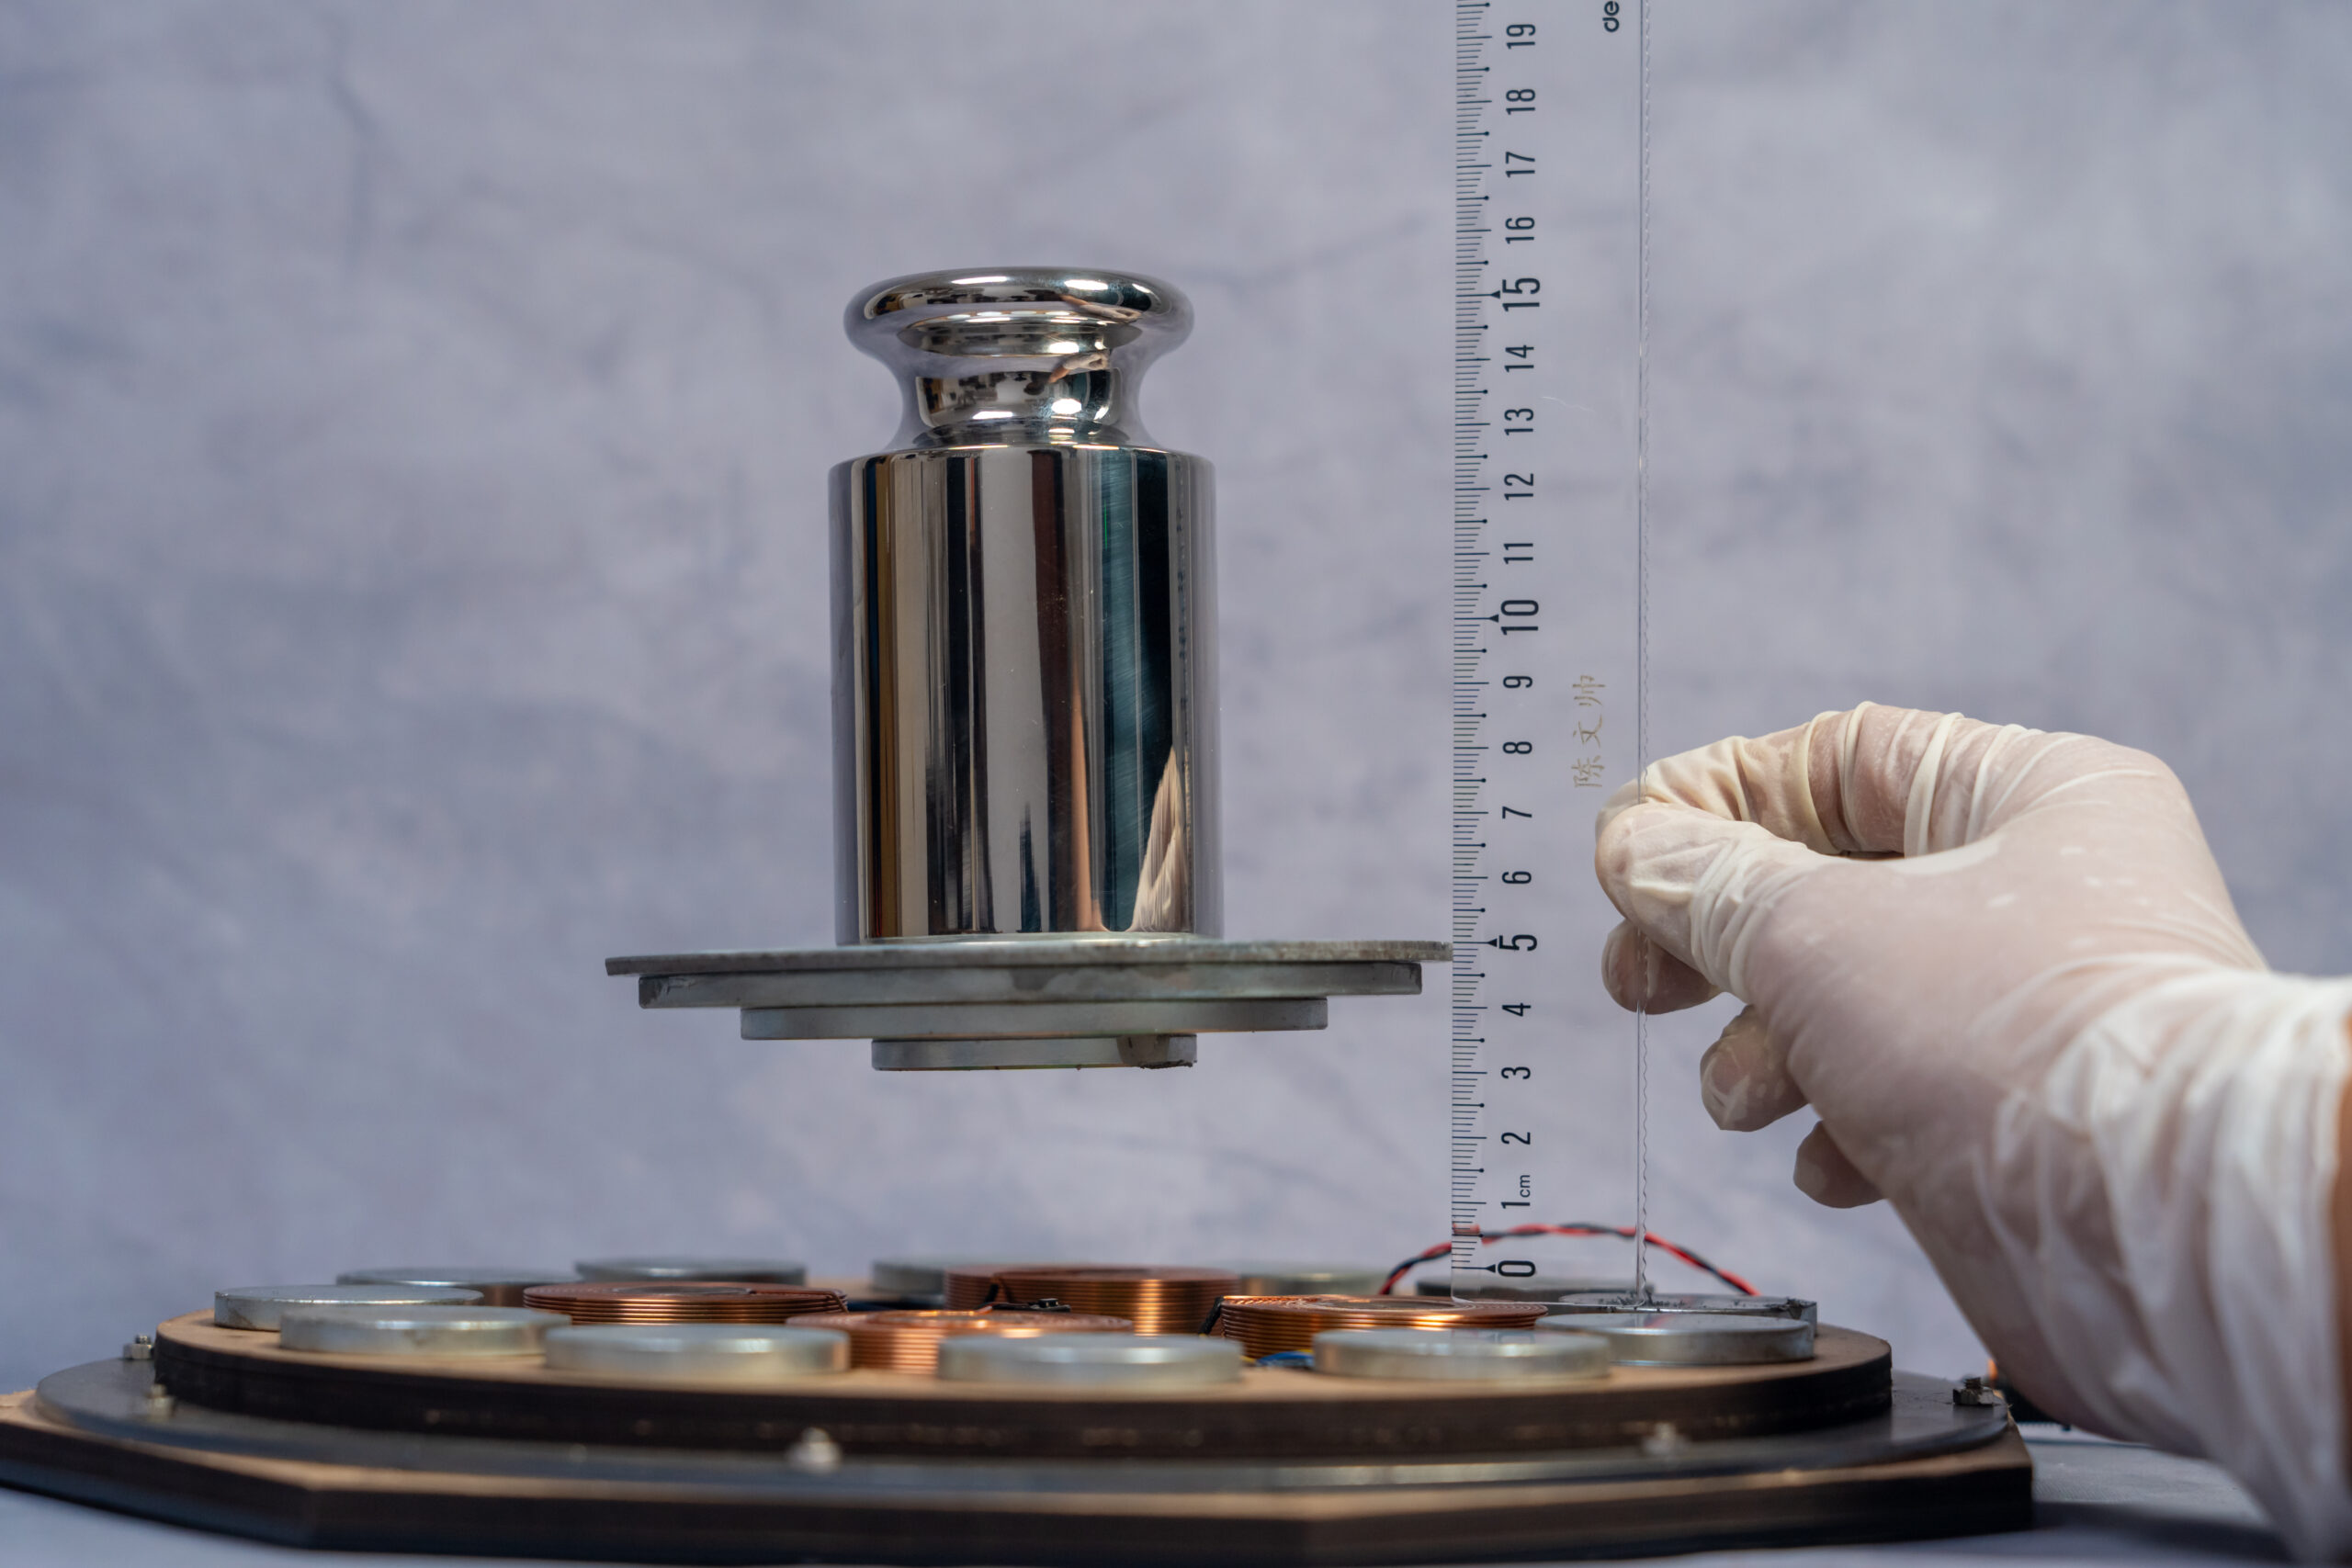
En la práctica, un controlador de levitación magnética lee el espacio desde un sensor de posición, calcula el error contra la brecha objetivo, e impulsa la corriente de la bobina desde la salida PID. Las ganancias de sintonización deciden qué tan rápido corrige el sistema., cuanto se sobrepasa, y cuánto margen queda ante la inestabilidad, Es por eso que dos sistemas con la misma etiqueta PID pueden comportarse de manera completamente diferente..
Los tres términos y lo que hace cada uno
El término proporcional reacciona a qué tan lejos está la carga útil de la brecha objetivo.. Muy poca ganancia proporcional y el sistema es lento, a la deriva bajo carga; demasiado y oscila. El término integral acumula error con el tiempo y elimina la compensación de estado estacionario que deja el control sólo proporcional., Lo que importa cuando el peso de la carga útil o la temperatura de la bobina cambian lentamente..
El término derivado reacciona a la rapidez con la que cambia la brecha., Amortiguando el movimiento y permitiendo que el sistema use una ganancia proporcional más alta sin sonar.. El equilibrio entre los tres es la afinación., y el equilibrio correcto cambia con la masa de la carga útil, características de separación y bobina, por lo que un ajuste fijo que funciona para un producto a menudo falla para otro.
Por qué el modelo de planta cambia con su carga útil
El bucle de control sólo se puede sintonizar con el sistema real., y el sistema real cambia con cada carga útil. Masa, centro de gravedad, brecha, La temperatura de la bobina y la rigidez del montaje cambian la dinámica de la planta.. Un módulo adaptado a un compacto, La carga útil con un centro de gravedad bajo puede volverse marginal o inestable cuando la carga útil es más alta o más pesada..
Es por eso que un módulo estándar con ajuste fijo es un riesgo para los proyectos de integración.. El proveedor debe proporcionar un rango de ajuste y un método para adaptarlo., o valide el ajuste con su carga útil específica. Nuestro enfoque es probar el módulo con la geometría de carga útil del cliente antes de comprometer el diseño., porque la evidencia de ajuste es lo que marca la diferencia entre una demostración y un producto.
Rechazo de perturbación: La verdadera prueba de un sistema de levitación
Un sistema de levitación sólo importa cuando hay perturbación. movimiento de aire, vibración de maquinaria cercana, un ligero toque y una deriva térmica actúan sobre la carga útil, y el bucle de control tiene autoridad de corrección finita. La prueba práctica de un sistema controlado por PID es cómo se comporta cuando se le perturba, no como flota en el aire quieto.
Cuando evalúas un módulo, Pregunte por las condiciones y resultados de la prueba de perturbación.: el tipo y magnitud de la perturbación, el tiempo de asentamiento y la desviación máxima antes de la recuperación. Si el proveedor no puede indicar estos, El reclamo de estabilidad no tiene límites., Y cada reclamo sin límites es un reclamo de marketing..
Márgenes de estabilidad y envolvente operativa
Todo sistema de control tiene un margen de estabilidad.: la distancia entre el punto de operación y el punto donde el bucle oscila o diverge. Un sistema sintonizado demasiado cerca de su margen es frágil; uno sintonizado con demasiado margen es lento. La cuestión de ingeniería es para qué margen diseña el proveedor en toda la carga útil., espacio y envolvente de temperatura.
La envolvente operativa importa tanto como el margen. Si el módulo debe funcionar en un gabinete caliente, en una pantalla en movimiento o con una carga útil que cambia su centro de gravedad, la afinación debe mantenerse en toda esa envolvente. Especifique el sobre en su RFQ: rango de temperatura, nivel de vibración, rango de espacio y variación de carga útil, y solicite al proveedor que confirme que el sistema se mantiene estable en todo.
Comportamiento ante pérdida de energía en un sistema controlado por PID
Un sistema de levitación controlado por PID depende de la retroalimentación continua del sensor y de la corriente de la bobina., entonces un corte de energía es una perturbación grave. La lógica de protección debe detectar la pérdida y ejecutar un aterrizaje seguro en milisegundos., antes de que la carga útil caiga libremente. La latencia de detección y la secuencia de aterrizaje son parámetros de diseño que pertenecen a la especificación., no en una nota al pie.
La protección contra pérdida de energía interactúa con el bucle de control.: El controlador tiene que distinguir una falla de energía genuina de una caída transitoria o una falla del sensor., y reaccionar de manera diferente a cada uno. Un sistema bien diseñado documenta la lógica de protección., el umbral de detección y el registro de prueba, para que el comprador pueda verificar el comportamiento en lugar de asumirlo.
Qué especificar en su solicitud de cotización para un módulo controlado por PID
Para obtener un módulo integrable en lugar de una demostración, especificar la masa y la geometría de la carga útil, el espacio requerido y su tolerancia, el entorno perturbador, el requisito de estabilidad, el comportamiento de pérdida de energía y la envolvente operativa. Agregar la interfaz de integración: conector, entradas de control, acceso de sintonización y el conjunto de documentación.
Entonces pide la evidencia.: validación de ajuste en su carga útil, registros de pruebas de perturbación con condiciones, datos del margen de estabilidad a lo largo de la envolvente, y la prueba de pérdida de energía. Un proveedor que devuelve documentos para cada línea es un socio de ingeniería.; Quien devuelve sólo una cotización es un vendedor de componentes..
Lista de verificación de auditoría de proveedores: 6 Documentos para la levitación controlada por PID
Antes de comprometerse con un módulo de levitación magnética de control PID, Solicite estos seis documentos.. Cada uno verifica una parte diferente de la historia de estabilidad.:
- 1. Informe de validación de ajuste para una carga útil representativa de su producto, con condiciones de prueba.
- 2. Registro de prueba de perturbación: tipo y magnitud de perturbación, tiempo de asentamiento, desviación máxima.
- 3. Datos del margen de estabilidad en la brecha especificada, envolvente de temperatura y carga útil.
- 4. Prueba de pérdida de energía con latencia de detección y comportamiento de aterrizaje registrados.
- 5. Datos de resistencia de operación continua en su ciclo de trabajo y condiciones térmicas.
- 6. Documentación de integración: interfaz, entradas de control, método de ajuste y códigos de falla.
Un módulo con estos seis documentos se puede integrar con confianza; un módulo sin ellos es un prototipo con el precio de un producto. Trate la evidencia faltante como el primer hallazgo de su propia auditoría técnica..
Preguntas frecuentes: Levitación magnética de control PID
¿Por qué se utiliza el control PID en levitación magnética??
La levitación magnética es inestable en circuito abierto, por lo que necesita una corrección activa continua. El control PID proporciona el control proporcional, Acciones integrales y derivativas que mantienen la carga útil en la distancia objetivo y rechazan las perturbaciones en una estructura de control compacta..
¿Qué hace la sintonización en un sistema de levitación magnética??
El ajuste establece el equilibrio entre la velocidad de respuesta, margen de sobrepaso y estabilidad. Las ganancias correctas dependen de la masa de la carga útil., brecha, temperatura de la bobina y montaje, por lo que el ajuste debe validarse con la carga útil real en lugar de asumirse.
¿Puede un ajuste PID fijo funcionar para diferentes cargas útiles??
Sólo dentro de un rango estrecho. La masa de la carga útil y el centro de gravedad cambian la dinámica de la planta, por lo que un ajuste que funciona para una carga útil puede ser marginal o inestable para otra. Especifique el rango de carga útil y solicite validación de ajuste para ello..
¿Qué sucede en caso de corte de energía en un sistema controlado por PID??
La lógica de protección detecta la pérdida y aterriza la carga útil de forma segura en milisegundos., bajo las condiciones de prueba especificadas. Solicite el registro de prueba de pérdida de energía con latencia de detección en lugar de aceptar un reclamo de cero daños sin evidencia.
¿Cómo comparo dos módulos de levitación controlados por PID??
Comparar la evidencia de la prueba, no la etiqueta del algoritmo: registros de rechazo de perturbaciones con condiciones, margen de estabilidad en toda la envolvente operativa, Comportamiento ante pérdida de energía y resistencia al funcionamiento continuo.. Los documentos definen lo que realmente ofrece el módulo..
Contáctenos
Integra un módulo de levitación magnética de control PID y necesita que la sintonización se valide con su carga útil? Envíanos tu masa de carga útil, geometría y entorno operativo, y nuestro equipo de ingeniería confirmará la puesta a punto., Los registros de prueba y un programa de muestra para su producto..
Consulte el Descripción general del módulo Goodwell Maglev para las familias de módulos y opciones de integración disponibles.