Lévitation magnétique de contrôle PID: Réglage, Stabilité et quoi spécifier
Lévitation magnétique de contrôle PID: Réglage, Stabilité et quoi spécifier
La lévitation magnétique à contrôle PID est le cheval de bataille d'une suspension stable, mais l'expression couvre un large éventail d'implémentations, des démonstrations de loisirs aux modules industriels qui maintiennent les charges utiles stables pendant des années. Ce guide explique ce que fait le contrôle PID dans un système de sustentation magnétique, pourquoi le réglage est plus important que le nom de l'algorithme, et ce qu'un acheteur doit vérifier avant d'intégrer un module.
Pourquoi le contrôle PID est la norme en matière de lévitation magnétique
La lévitation magnétique est intrinsèquement instable: sans correction active, la charge utile tombe ou est tirée dans les bobines. Proportionnelle-intégrale-dérivée (PID) le contrôle est le moyen standard d'ajouter cette correction car il combine trois comportements: réponse proportionnelle à l'erreur actuelle, action intégrale qui supprime le décalage en régime permanent, et une action dérivée qui anticipe la vitesse de la charge utile.
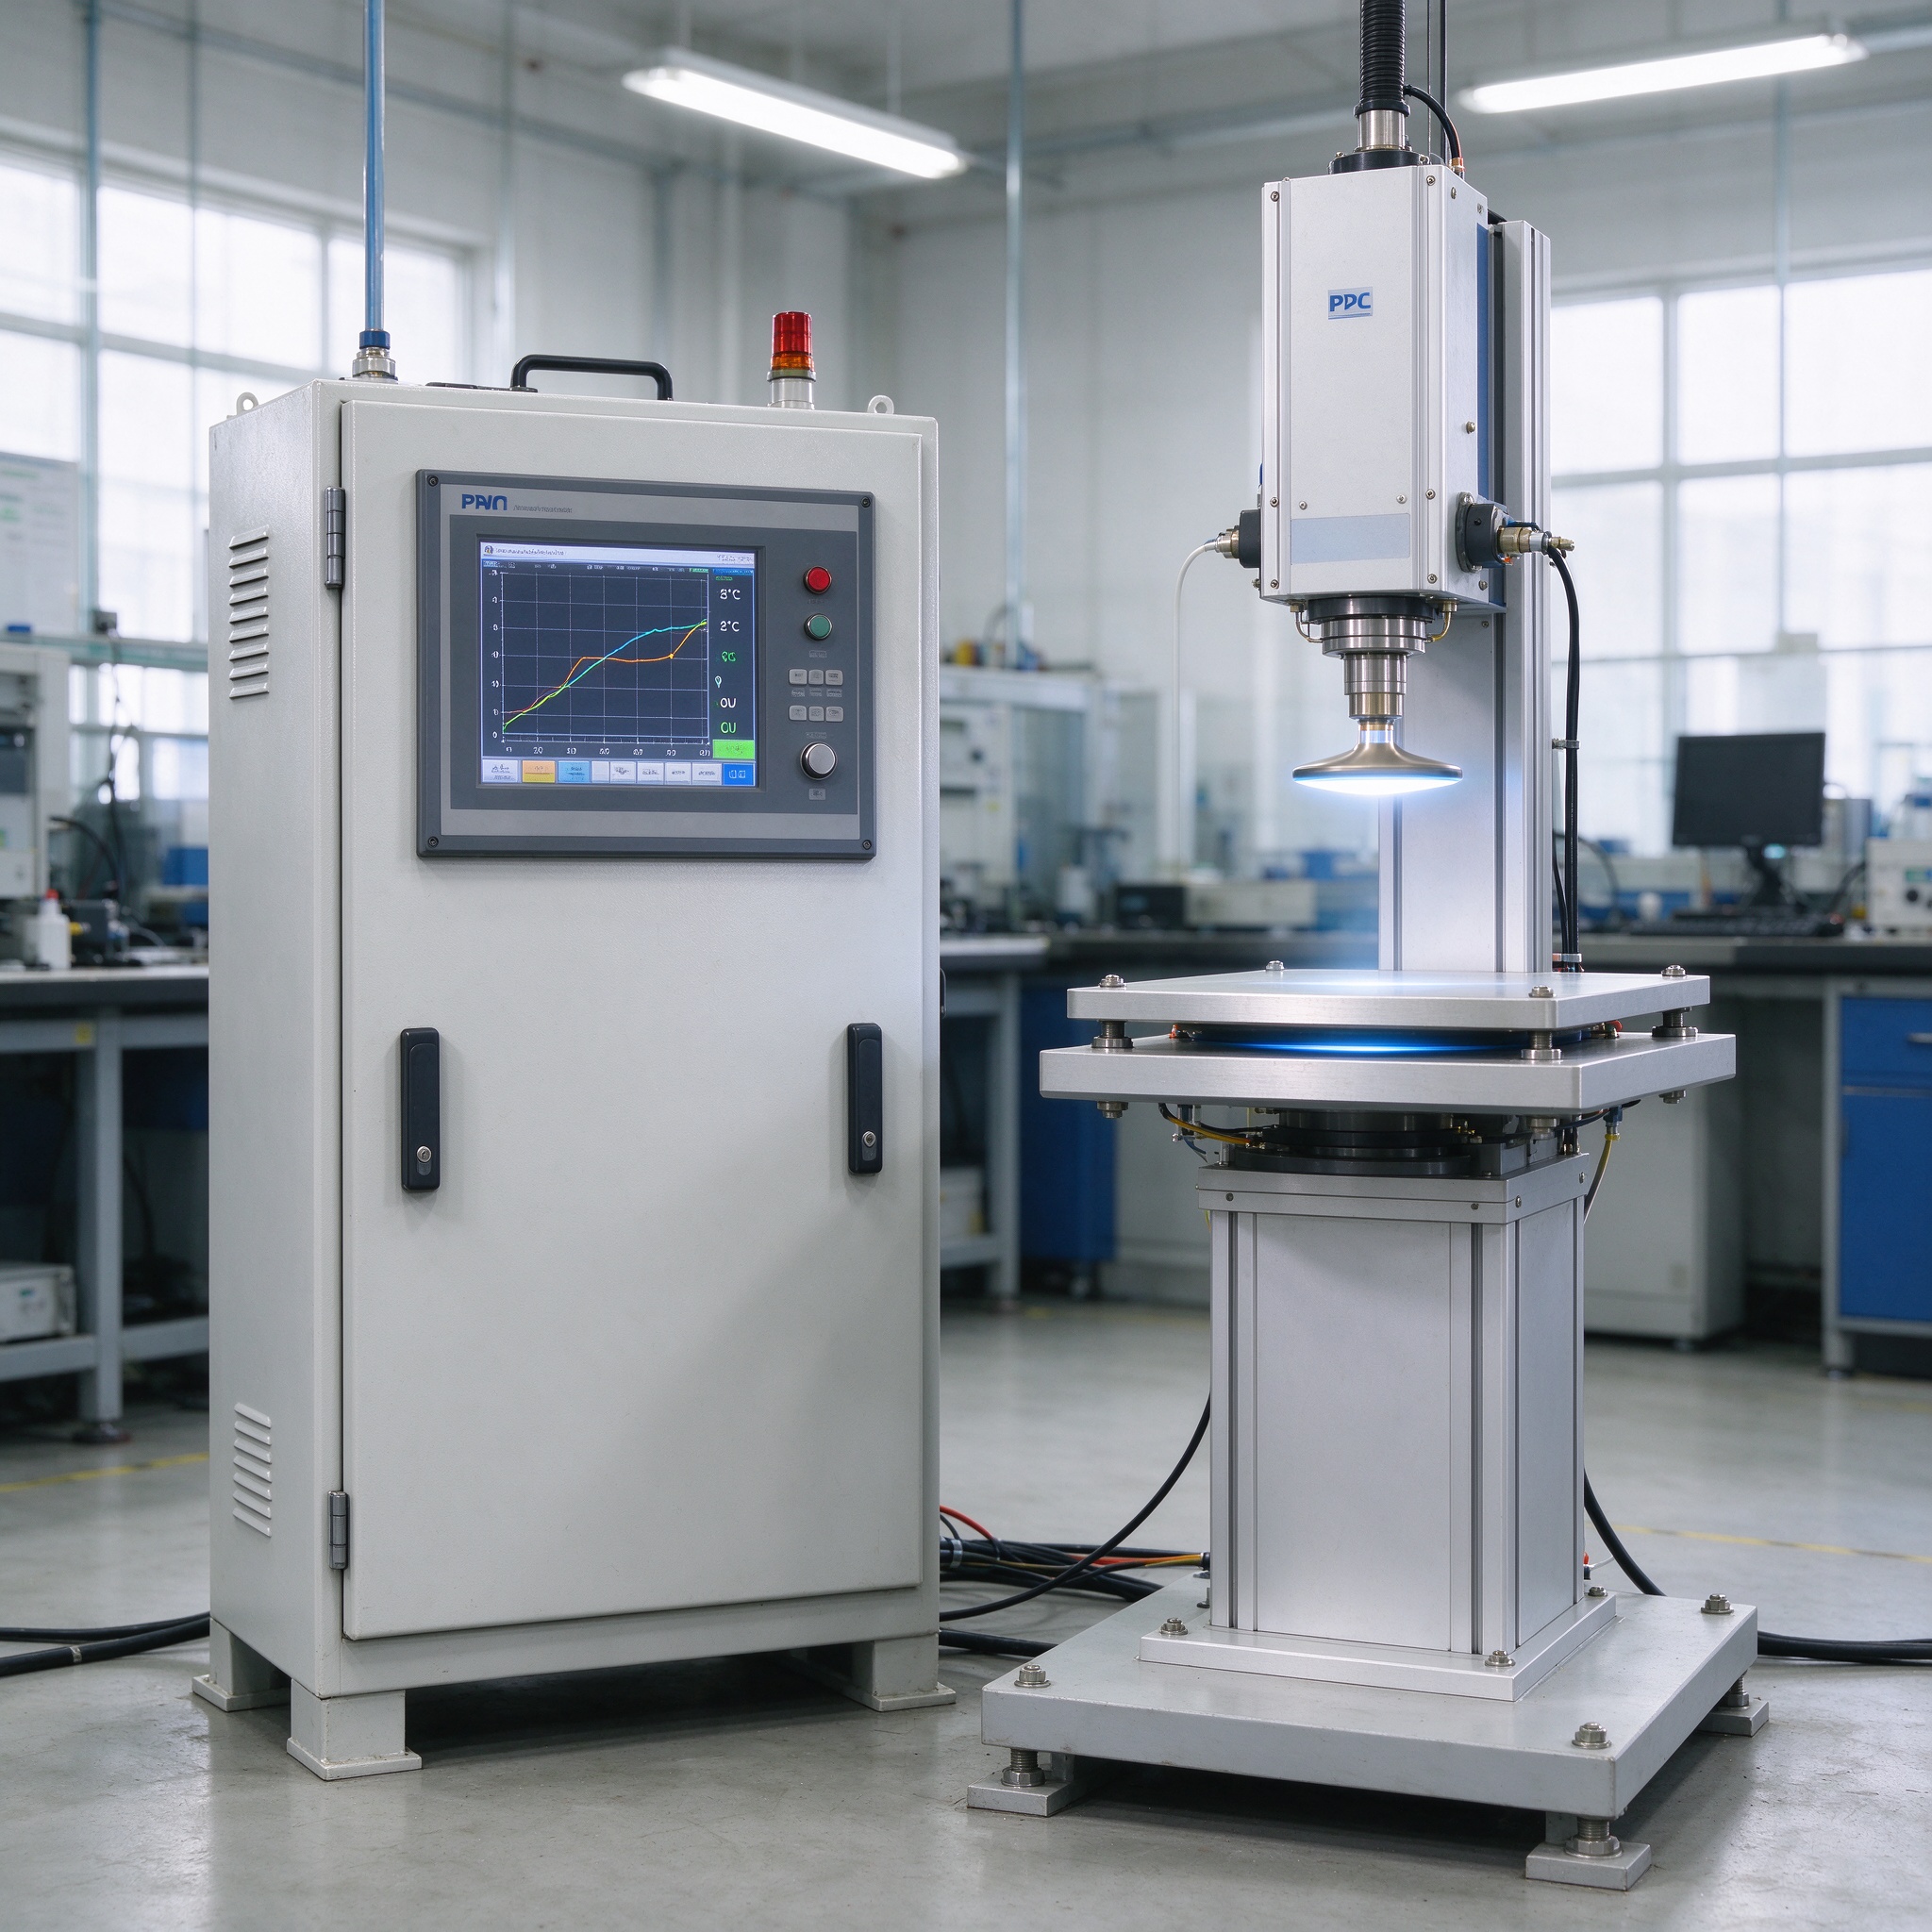
En pratique, un contrôleur de lévitation magnétique lit l'espace à partir d'un capteur de position, calcule l'erreur par rapport à l'écart cible, et entraîne le courant de bobine à partir de la sortie PID. Les gains de réglage déterminent la rapidité avec laquelle le système corrige, à quel point ça dépasse, et quelle marge reste-t-il avant l'instabilité, c'est pourquoi deux systèmes avec la même étiquette PID peuvent se comporter complètement différemment.
Les trois termes et ce que chacun fait
Le terme proportionnel réagit à la distance entre la charge utile et l'écart cible. Trop peu de gain proportionnel et le système est lent, dérive sous charge; trop et ça oscille. Le terme intégral accumule les erreurs au fil du temps et supprime le décalage en régime permanent laissé par le contrôle proportionnel uniquement., ce qui est important lorsque le poids de la charge utile ou la température de la bobine change lentement.
Le terme dérivé réagit à la rapidité avec laquelle l'écart évolue, amortir le mouvement et laisser le système utiliser un gain proportionnel plus élevé sans sonnerie. L'équilibre entre les trois est le réglage, et l'équilibre correct change avec la masse de la charge utile, caractéristiques de l'écartement et de la bobine, donc un réglage fixe qui fonctionne pour un produit échoue souvent pour un autre.
Pourquoi le modèle d'usine change avec votre charge utile
La boucle de contrôle ne peut être adaptée qu'au système réel, et le système réel change à chaque charge utile. Masse, centre de gravité, écart, la température de la bobine et la rigidité de montage modifient toutes la dynamique de l'usine. Un module optimisé pour un format compact, une charge utile à centre de gravité bas peut devenir marginale ou instable lorsqu'elle est plus haute ou plus lourde.
C'est pourquoi un module standard avec un réglage fixe constitue un risque pour les projets d'intégration.. Le fournisseur doit soit fournir une plage de réglage et une méthode pour l'adapter, ou validez le réglage par rapport à votre charge utile spécifique. Notre approche consiste à tester le module avec la géométrie de la charge utile du client avant de valider la conception., parce que les preuves de réglage sont ce qui fait la différence entre une démo et un produit.
Rejet des perturbations: Le véritable test d'un système de lévitation
Un système de lévitation n'a d'importance qu'en cas de perturbation. Mouvement de l'air, vibrations des machines à proximité, un toucher léger et une dérive thermique agissent tous sur la charge utile, et la boucle de contrôle a une autorité de correction limitée. Le test pratique d'un système contrôlé par PID est de savoir comment il se comporte en cas de perturbation, pas comment il flotte dans l'air immobile.
Lorsque vous évaluez un module, demander les conditions et les résultats des tests de perturbation: le type et l'ampleur de la perturbation, le temps de stabilisation et l'écart maximum avant récupération. Si le fournisseur ne peut pas les indiquer, la revendication de stabilité n'a pas de frontière, et toute affirmation sans limite est une affirmation marketing.
Marges de stabilité et enveloppe de fonctionnement
Chaque système de contrôle a une marge de stabilité: la distance entre le point de fonctionnement et le point où la boucle oscille ou diverge. Un système réglé trop près de sa marge est fragile; celui réglé avec trop de marge est lent. La question d'ingénierie est de savoir quelle marge le fournisseur prévoit sur l'ensemble de la charge utile., écart et enveloppe de température.
L’enveloppe opérationnelle compte autant que la marge. Si le module doit fonctionner dans une armoire chaude, sur un écran mobile ou avec une charge utile qui déplace son centre de gravité, l'accordage doit tenir sur toute cette enveloppe. Précisez l'enveloppe dans votre RFQ: plage de température, niveau de vibration, plage d'écart et variation de la charge utile, et demandez au fournisseur de confirmer que le système reste stable dans l'ensemble.
Comportement en cas de perte de puissance dans un système contrôlé par PID
Un système de lévitation contrôlé par PID dépend du retour continu du capteur et du courant de la bobine, donc une panne de courant est une perturbation grave. La logique de protection doit détecter la perte et exécuter un atterrissage en toute sécurité en quelques millisecondes., avant que la charge utile ne tombe librement. La latence de détection et la séquence d'atterrissage sont des paramètres de conception qui appartiennent à la spécification, pas dans une note de bas de page.
La protection contre les pertes de puissance interagit avec la boucle de contrôle: le contrôleur doit distinguer une véritable panne de courant d'une baisse transitoire ou d'un problème de capteur, et réagir différemment à chacun. Un système bien conçu documente la logique de protection, le seuil de détection et le dossier de test, afin que l'acheteur puisse vérifier le comportement plutôt que de le supposer.
Que spécifier dans votre demande de prix pour un module contrôlé par PID
Pour obtenir un module intégrable plutôt qu'une démo, spécifier la masse et la géométrie de la charge utile, l'écart requis et sa tolérance, l'environnement perturbé, l'exigence de stabilité, le comportement en cas de perte de puissance et l'enveloppe de fonctionnement. Ajouter l'interface d'intégration: connecteur, entrées de contrôle, réglage de l'accès et de l'ensemble de la documentation.
Alors demandez les preuves: validation de réglage sur votre charge utile, enregistrements de tests de perturbation avec conditions, données sur la marge de stabilité sur l’ensemble de l’enveloppe, et le test de perte de puissance. Un fournisseur qui renvoie des documents pour chaque ligne est un partenaire d'ingénierie; celui qui ne renvoie qu'un devis est un vendeur de composants.
Liste de contrôle d'audit des fournisseurs: 6 Documents pour la lévitation contrôlée par PID
Avant de vous engager dans un module de sustentation magnétique à contrôle PID, demander ces six documents. Chacun vérifie une partie différente de l’histoire de la stabilité:
- 1. Rapport de validation de réglage pour une charge utile représentative de votre produit, avec conditions d'essai.
- 2. Dossier de test de perturbation: type et ampleur de la perturbation, temps de stabilisation, écart maximum.
- 3. Données de marge de stabilité sur l'écart spécifié, enveloppe de température et de charge utile.
- 4. Test de perte de puissance avec latence de détection et comportement d'atterrissage enregistrés.
- 5. Données d'endurance en fonctionnement continu selon votre cycle de service et vos conditions thermiques.
- 6. Documentation d'intégration: interface, entrées de contrôle, méthode de réglage et codes d'échec.
Un module avec ces six documents peut être intégré en toute confiance; un module sans eux est un prototype évalué comme un produit. Traitez les preuves manquantes comme la première constatation de votre propre audit technique.
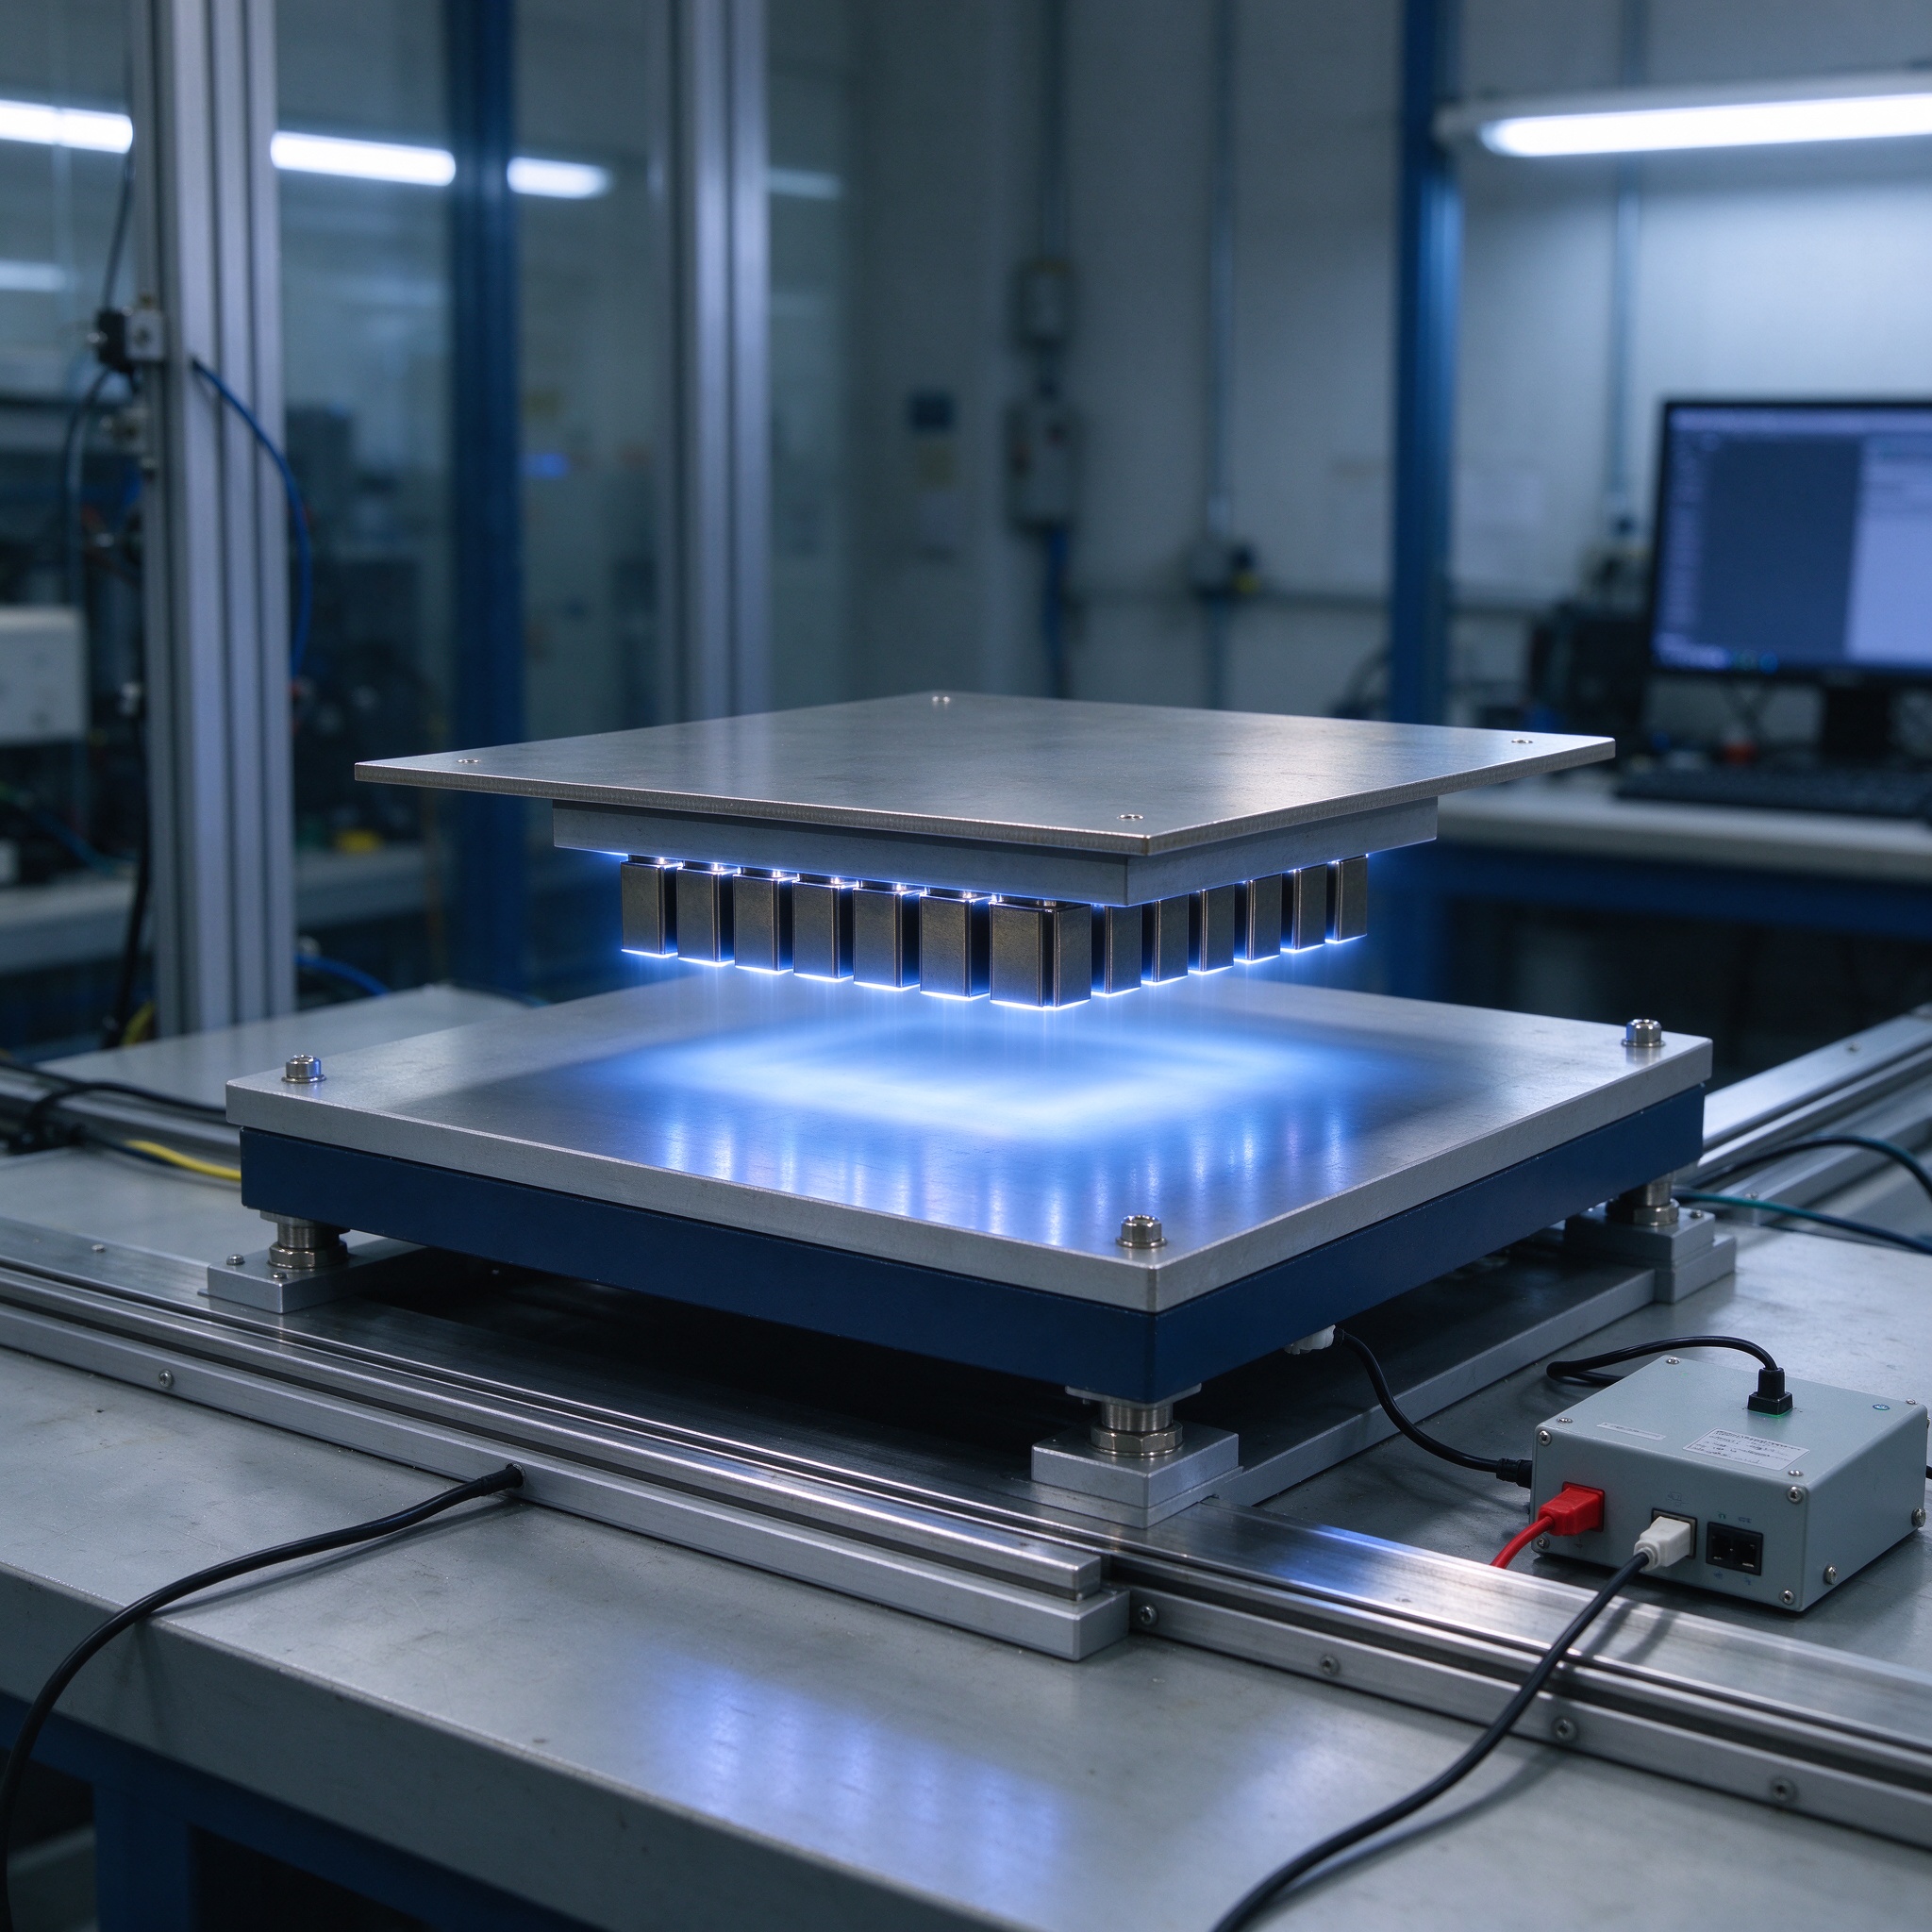
FAQ: Lévitation magnétique de contrôle PID
Pourquoi le contrôle PID est-il utilisé en sustentation magnétique?
La lévitation magnétique est instable en boucle ouverte, il nécessite donc une correction active continue. Le contrôle PID fournit le proportionnel, actions intégrales et dérivées qui maintiennent la charge utile à l'écart cible et rejettent les perturbations dans une structure de contrôle compacte.
Que fait le réglage dans un système de sustentation magnétique?
Le réglage établit l'équilibre entre la vitesse de réponse, marge de dépassement et de stabilité. Les gains corrects dépendent de la masse de la charge utile, écart, température de la bobine et montage, le réglage doit donc être validé par rapport à la charge utile réelle plutôt que supposé.
Un réglage PID fixe peut-il fonctionner pour différentes charges utiles?
Seulement dans une plage étroite. La masse de la charge utile et le centre de gravité modifient la dynamique de l'usine, donc un réglage qui fonctionne pour une charge utile peut être marginal ou instable pour une autre. Spécifiez la plage de charge utile et exigez une validation de réglage pour celle-ci.
Que se passe-t-il en cas de panne de courant dans un système contrôlé par PID?
La logique de protection détecte la perte et fait atterrir la charge utile en toute sécurité en quelques millisecondes., dans les conditions d'essai spécifiées. Demandez l'enregistrement du test de perte de puissance avec latence de détection plutôt que d'accepter une réclamation de zéro dommage sans preuve.
Comment comparer deux modules de lévitation contrôlés par PID?
Comparez les preuves des tests, pas l'étiquette de l'algorithme: enregistrements de rejet de perturbations avec conditions, marge de stabilité sur l’ensemble de l’enveloppe opérationnelle, comportement en cas de perte de puissance et endurance en fonctionnement continu. Les documents définissent ce que le module propose réellement.
Appel à l'action
Intégration d'un module de lévitation magnétique de contrôle PID et besoin d'un réglage validé par rapport à votre charge utile? Envoyez-nous votre masse de charge utile, géométrie et environnement opérationnel, et notre équipe d'ingénieurs confirmera le réglage, les enregistrements de tests et un exemple de programme pour votre produit.
Référez-vous au Présentation du module Goodwell Maglev pour les familles de modules et les options d'intégration disponibles.