磁気浮上ギャップ: 7 重要な設計変数
フローティング製品は、意図した形状外で動作しているときに安定して見えることがあります。. 磁気浮上ギャップ 磁力を結ぶ距離です, センサー範囲, ペイロード, 梱包, そして視覚的な構成. これを単一のヘッドライン番号として扱うと、プロトタイプが不安定になり、小売店での設置が失敗する一般的な原因になります。.
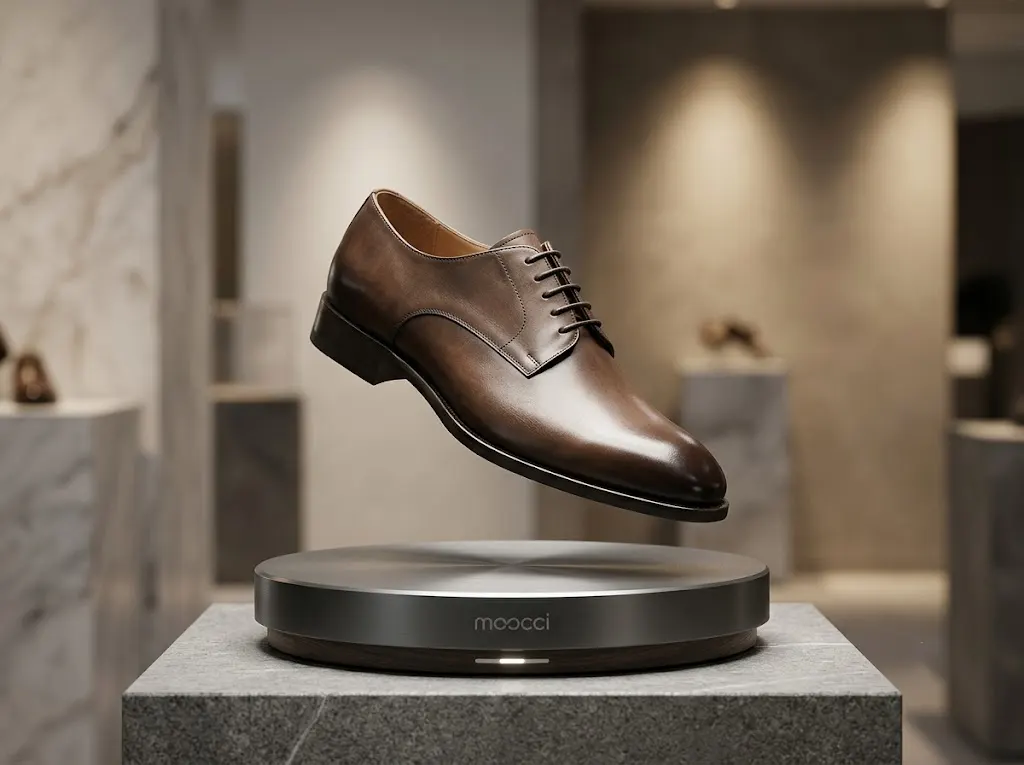
磁気浮上ギャップは何を測定しますか?
磁気浮上ギャップは、支持される物体または受信機とベース側の電磁アセンブリとの間の制御された分離です。. プロダクトデザインにおいて, それはただの空き地ではありません; これは、コントローラが宣言されたペイロードに対して十分な力とフィードバック権限を生成する動作点です。.
Goodwell モジュールの公開ページには、30 ~ 35 mm および 75 ~ 80 mm の構成を含む製品固有の例がリストされています。, 一方、moocci の開発概要では、選択したモジュールのターゲット範囲を 12 ~ 20 mm と定義しています。. これらの値は、異なるモジュールおよびペイロード構成に割り当てられている場合でも矛盾しません。.
したがって、正しい仕様形式ではモジュールに名前が付けられます。, ペイロード, 重心, 無負荷ギャップ, ロードギャップ, 許容範囲, 及び測定方法. これらのフィールドのいずれかが存在しない場合, 宣伝されている番号を新しい製品に安全に移すことはできません.
| 変数 | 何が変わるのか | RFQ に記載すべき内容 |
|---|---|---|
| ペイロード | 必要な力と制御マージン | 質量, 寸法, と負荷範囲 |
| 重心 | アキシアルモーメントとラジアルモーメント | 磁気軸に対する位置 |
| ギャップ | フォースカーブとビジュアルクリアランス | 公称値と許容差 |
| 妨害 | 過渡変位 | 触る, 振動, 気流, または回転状態 |
| ランタイム | 熱とドリフトの挙動 | 連続使用時間 |
どれの 7 変数は使用可能なギャップを移動します?
初め, ペイロードの質量により必要な力が変化します. 指定された無負荷距離を維持するモジュールは、より短い負荷距離でも動作する可能性があります。, または別の制御設定が必要です, オブジェクトがインストールされると.
2番, 重心とオフセットにより、コントローラーが修正する必要があるモーメントが発生します. 中心に質量がある平らな製品は、靴とは異なる動作をします。, ボトル, 時計, または質量が磁軸から離れたところにある彫刻.
三番目, ベースとレシーバーの形状がコイルを決定します, 磁石, センサー, 機械的クリアランスも利用可能. 4番目, 制御ループは、システムが位置誤差を修正する速度を決定します。; このギャップはフィードバック帯域幅とセンサー解像度から切り離すことはできません.
5番目, 外乱により過渡ギャップが変化する. 小売ディスプレイを指定する購入者は、訪問者がケースに触れてもよいかどうかを明記する必要があります, ドアが空気の流れを生み出すかどうか, 物体が浮遊中に回転するか移動するか.
6番目, 熱ドリフトは連続動作中に電気抵抗とアクチュエータの動作を変化させる可能性があります. 7番目, 着陸および再始動メカニズムは、ギャップが崩壊したときの安全な状態を定義します。, 電力が遮断される, またはオブジェクトが手動で再配置される.
購入者は負荷がかかった状態でギャップをどのようにテストすべきか?
校正された測定方法と固定基準面から始める. 無負荷ギャップを記録する, 次に、宣言されたペイロードを設置し、宣言された重心での積載位置を測定します。. レポートには許容差を含める必要があります, 名目上の写真だけではなく.
システムが意図した動作温度に達した後にテストを実行します。. 製品にワイヤレス誘導給電が含まれている場合, コイル結合のため、受信機のアライメントと出力状態を記録します。, 熱, 機械的な位置は浮上点と相互作用する可能性があります.
商業ディスプレイ用, 妨害シーケンスを追加する: コントロールされたタッチ, 小さな気流, 該当する場合は回転を繰り返す, そして停電. 許容基準では最大変位を定義する必要があります, 回復時間, 着陸動作, 製品が損傷を受けていないかどうか.
- 同じ基準から無負荷状態と負荷状態のギャップを測定
- 積載物の寸法と重心を記載する
- 公称ギャップと許容誤差を記録する
- 熱安定後に繰り返します
- 妨害と電力損失の状態をテストする
- 正確なモジュールとコントローラーのリビジョンを文書化する
- 測定記録を製造承認ファイルに保存します
グッドウェルはどのようにしてギャップデータを OEM ブリーフに変換するのか?
グッドウェルの公開資料では、さまざまな荷重とギャップ構成に対応したさまざまな磁気浮上モジュールが紹介されています。. 会社概要には、閉ループ電磁制御によるボトムプッシュ浮上についても説明されています。, 制御アーキテクチャは、別の製品からコピーするのではなく、選択したギャップとペイロードに合わせて調整する必要があるため、これは重要です。.
開発者向け, 無料のデザインワークフローでは、オブジェクトの寸法を把握する必要があります, 質量, 重心, 視覚的な高さ, 回転要件, 電源入力, ワイヤレス電源の要件, そして故障状態. この入力により、エンジニアリング チームは、要求されたギャップが物理的および商業的に合理的であるかどうかを判断できます。.
有用な参照点は、 グッドウェル磁気浮上モジュールのページ, ただし、ページレベルの範囲はプロジェクト データシートの代わりにはなりません. ペイロードとエンクロージャに一致する構成固有のレコードを要求します.
サプライヤー監査チェックリスト: 5 署名する前に要求する書類
- 構成データシート: 名目ギャップ, ギャップ許容差, 負荷範囲, 電源入力, と寸法.
- ロードギャップ測定レポート: 測定方法, データム, ペイロード, 重心, と温度.
- 妨害試験記録: 触る, 気流, 振動, 回転, または設置に関連するその他の条件.
- パワーロスと着陸テスト: 選択されたギャップと宣言されたペイロードでの安全状態の動作.
- 試作承認実績: 符号付きギャップ, 負荷, 外観, 量産前に基準を再起動する.
よくある質問: 磁気浮上ギャップの指定
Q: 磁気浮上ギャップとは何ですか?
磁気浮上ギャップは、浮上した物体または受信機と支持ベースまたはアクチュエーターの間の制御された距離です。. 使用可能な値はモジュールによって異なります, ペイロード, 重心, 制御ループ, とメカニカルクリアランス.
Q: 浮上ギャップは大きい方が常に良いですか?
いいえ. ギャップを大きくすると視覚的な分離が改善されますが、通常は力が変化します。, 制御範囲, 梱包, 安定性要件. 荷重とギャップを比較, オフセット, 妨害, 最大の数を選択するのではなく、パワーを求めます.
Q: 製品ごとに異なるギャップ値が使用されるのはなぜですか?
製品はペイロードに応じて異なるギャップを使用します, 幾何学, 磁石, コイル, センサー, 視覚的な要件が異なります. Goodwell のパブリック モジュール ページには、いくつかの製品固有の範囲がリストされています, そのため、RFQ では正確な構成を指定する必要があります。.
Q: サプライヤーは浮上ギャップテストに何を含めるべきか?
テストでは測定されたギャップを特定する必要があります, ペイロード, 重心, 荷重方向, 電源入力, ランタイム, 妨害状態, 及び測定方法. アンロードされた 1 枚の写真だけでは商用仕様を検証するのに十分ではありません.
フローティングライトを開発している場合, 小売ディスプレイ, スピーカー, グローブ, またはカスタムオブジェクト, ペイロードの図面と重心の推定値を送信します。 グッドウェルフリーデザイン. Eメール [email protected] 要求されたギャップで, 負荷, 力, ランタイム, および障害状態の要件.
誘導の背後にある物理的背景について, 相談する OpenStax の電磁誘導リファレンス. エンジニアリング上の決定は、依然として、構築する予定の製品の構成固有のギャップと負荷テストに依存します。.