PID制御磁気浮上: チューニング, 安定性と指定内容
PID制御磁気浮上: チューニング, 安定性と指定内容
PID制御磁気浮上は安定したサスペンションの主力です, しかし、このフレーズは幅広い実装をカバーしています, 趣味のデモンストレーションから、ペイロードを何年も安定して保持する産業用モジュールまで. このガイドでは、磁気浮上システムにおける PID 制御の機能について説明します。, アルゴリズム名よりもチューニングが重要な理由, モジュールを統合する前に購入者が確認すべきこと.
PID 制御が磁気浮上の標準である理由
磁気浮上は本質的に不安定です: 積極的な補正を行わない場合, ペイロードが落下するか、コイルに引き込まれるかのどちらかです. 比例積分微分 (PID) コントロールは 3 つの動作を組み合わせるため、その補正を追加する標準的な方法です。: 現在の誤差に対する比例応答, 定常状態のオフセットを除去する積分動作, ペイロードの速度を予測する派生アクション.
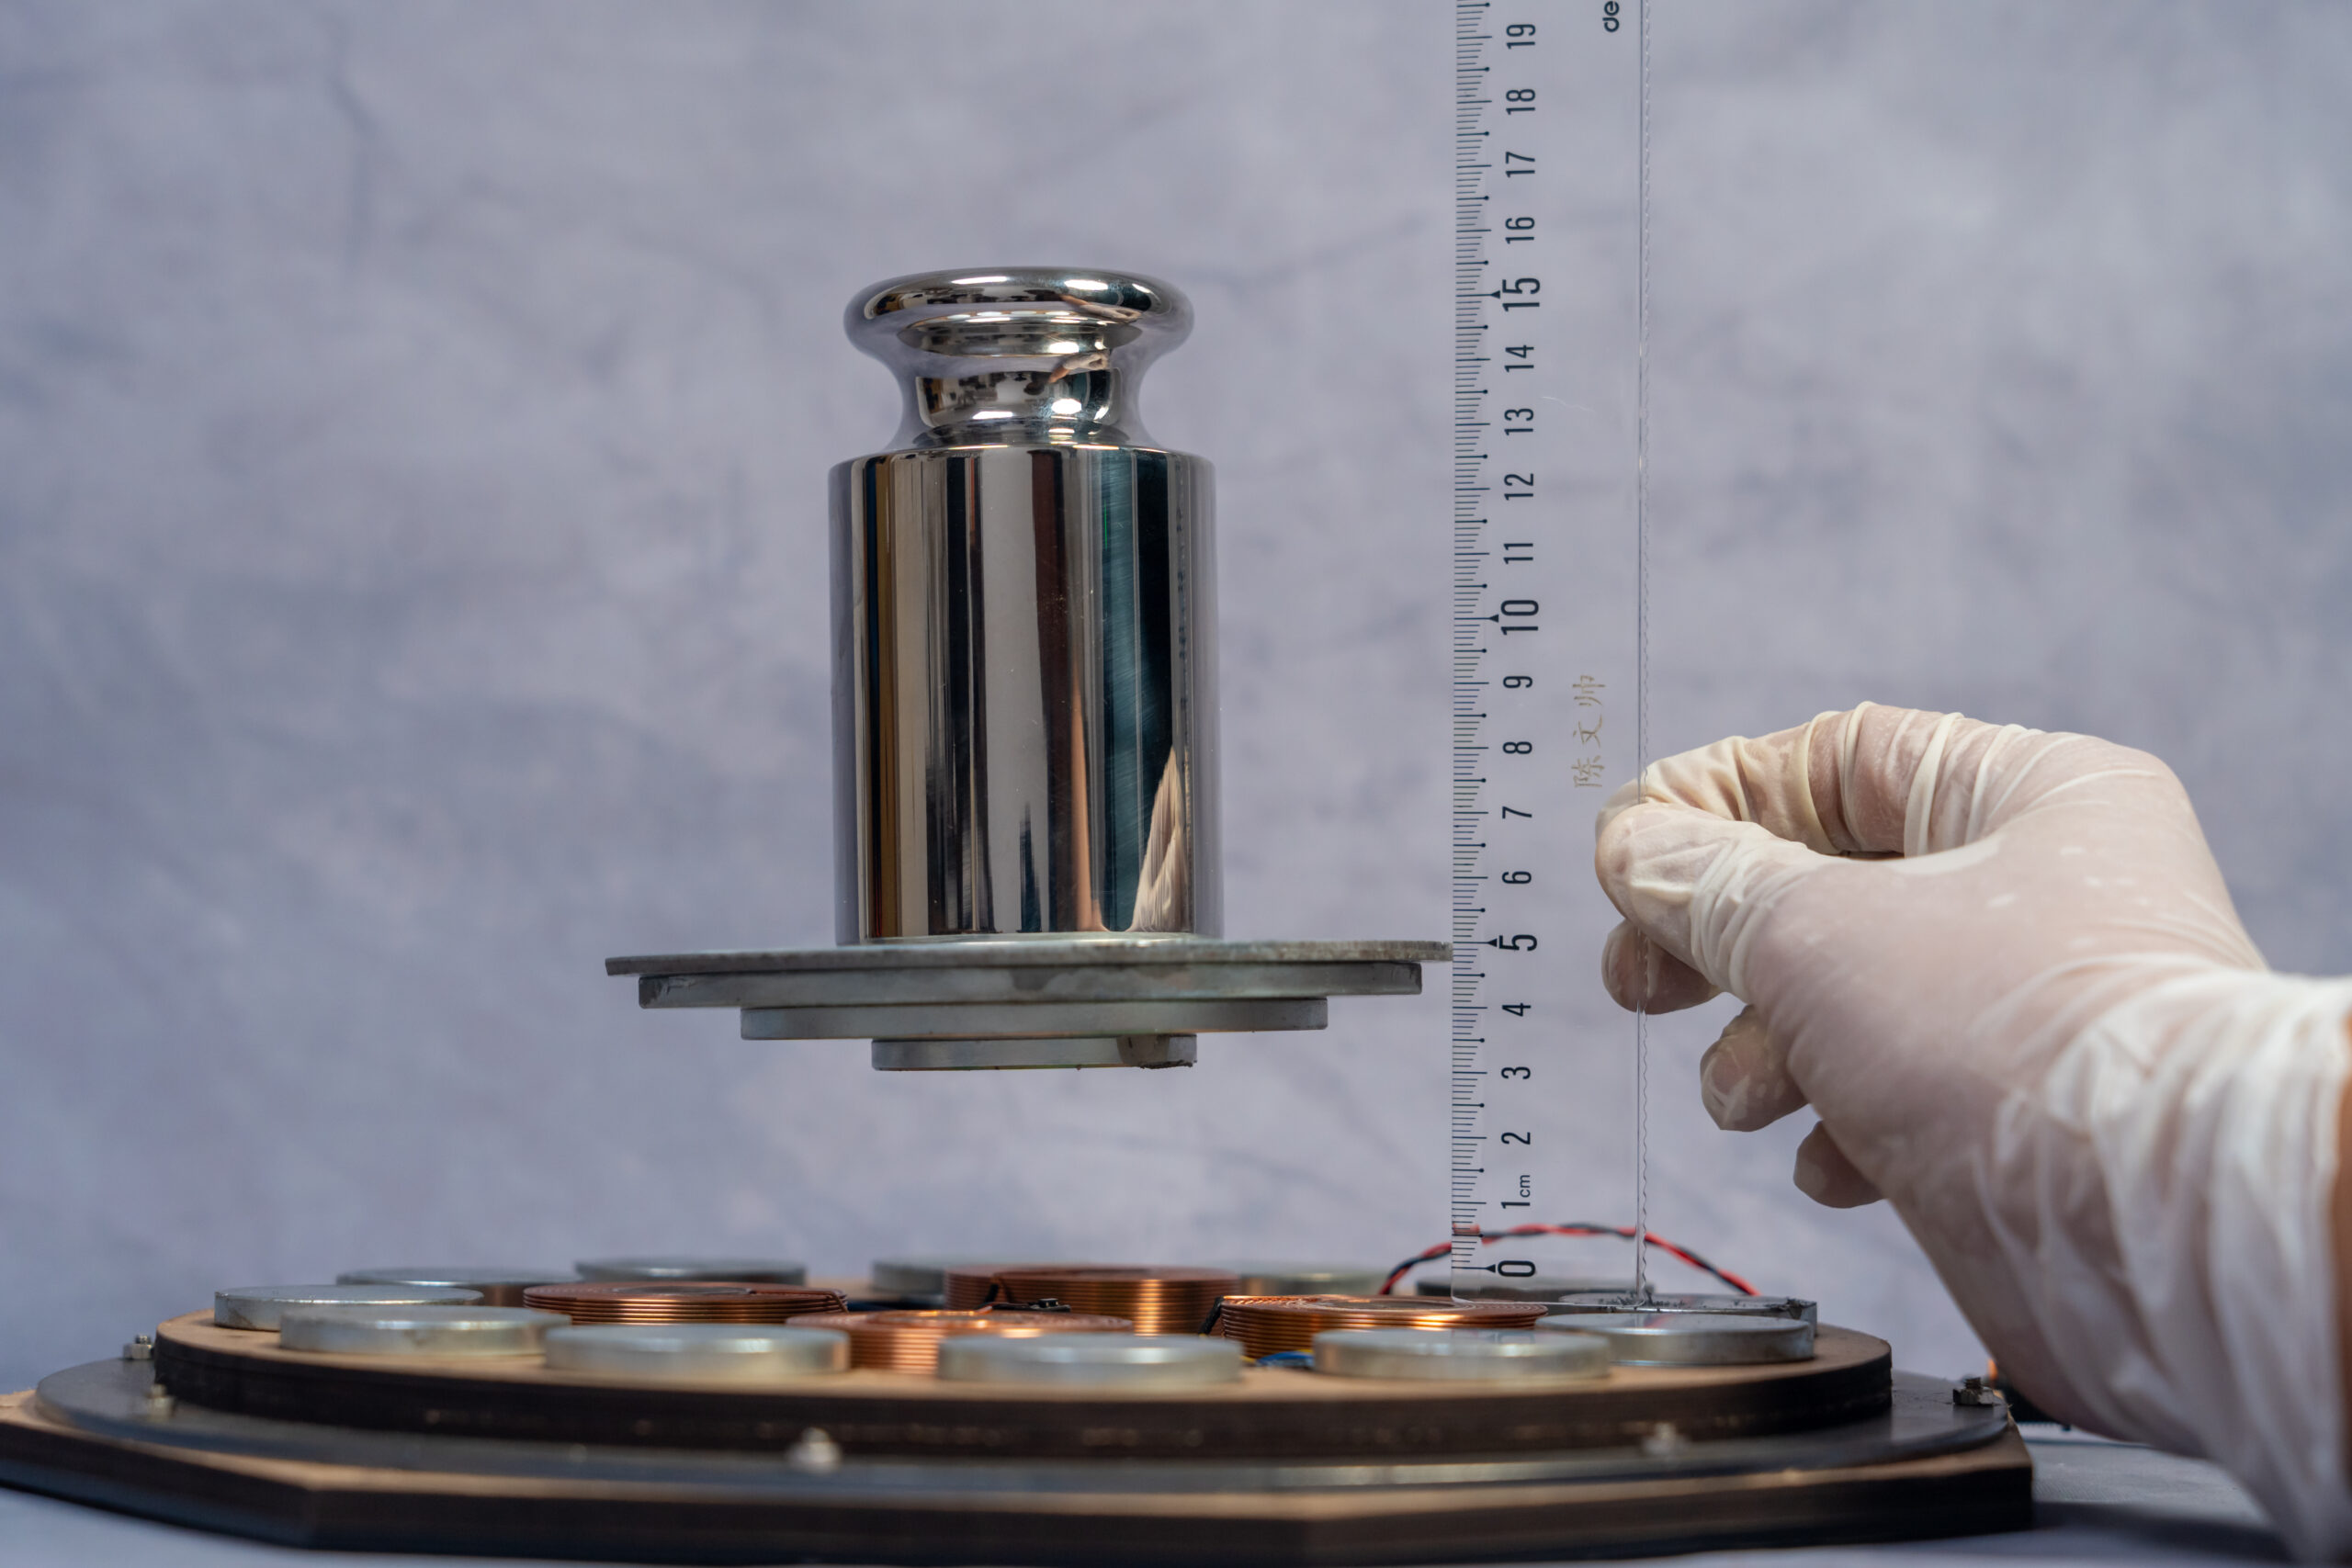
実際に, 磁気浮上コントローラが位置センサーからギャップを読み取ります, ターゲットギャップに対する誤差を計算します, PID 出力からコイル電流を駆動します。. 調整ゲインにより、システムが修正する速度が決まります。, どのくらいオーバーシュートするのか, 不安定になるまでにどのくらいのマージンが残っているか, 同じ PID ラベルを持つ 2 つのシステムがまったく異なる動作をする可能性があるのはこのためです.
3 つの用語とそれぞれの機能
比例項はペイロードがターゲットギャップからどれだけ離れているかに反応します。. 比例ゲインが小さすぎるとシステムが遅くなります, 負荷がかかった状態でドリフトする; 多すぎると振動する. 積分項は時間の経過とともに誤差を蓄積し、比例のみの制御が残す定常状態のオフセットを除去します。, ペイロードの重量やコイルの温度がゆっくりと変化する場合に重要になります。.
微分項はギャップの変化の速さに反応します, 動きを減衰させ、リンギングを発生させずにシステムがより高い比例ゲインを使用できるようにします。. 3つのバランスがチューニングです, 正しいバランスは積載質量によって変化します, ギャップとコイル特性, そのため、ある製品では機能する固定チューニングが、別の製品では機能しないことがよくあります。.
ペイロードに応じてプラント モデルが変化する理由
制御ループは実際のシステムに対してのみ調整できます, 実際のシステムはペイロードごとに変化します. 質量, 重心, ギャップ, コイル温度と取り付け剛性はすべてプラントのダイナミクスを変化させます. コンパクトにチューニングされたモジュール, 低重心のペイロードは、ペイロードが高かったり重かったりすると、限界に達したり不安定になる可能性があります.
このため、固定チューニングの既製モジュールは統合プロジェクトにとってリスクとなります。. サプライヤーは調整範囲とそれを調整する方法を提供する必要があります。, または、特定のペイロードに対して調整を検証します. 私たちのアプローチは、設計をコミットする前に、顧客のペイロード形状でモジュールをテストすることです。, なぜなら、チューニングの証拠がデモと製品の違いを生み出すからです。.
妨害の拒否: 浮上システムの実際のテスト
浮上システムは外乱下でのみ重要となる. 空気の動き, 近くの機械からの振動, 軽いタッチと熱ドリフトはすべてペイロードに作用します, 制御ループには有限の修正権限があります. PID 制御システムの実際のテストは、外乱を受けたときにシステムがどのように動作するかです。, 静止した空気に浮く方法ではありません.
モジュールを評価するとき, 妨害試験の条件と結果を尋ねる: 妨害の種類と規模, 整定時間と回復前の最大偏差. サプライヤーがこれらを明示できない場合, 安定性の主張には境界がない, そして境界のないあらゆる主張はマーケティング上の主張である.
安定余裕と動作エンベロープ
すべての制御システムには安定余裕があります: 動作点とループが発振または分岐する点の間の距離. 限界に近づきすぎて調整されたシステムは脆弱です; 余裕を持って調整しすぎると動作が遅くなります. エンジニアリングの問題は、サプライヤーが積載量全体にわたってどの程度のマージンを考慮して設計するかです。, ギャップと温度エンベロープ.
動作範囲はマージンと同じくらい重要です. モジュールをホットキャビネット内で実行する必要がある場合, 移動するディスプレイ上、または重心が移動するペイロードを搭載した場合, チューニングはエンベロープ全体にわたって維持されなければなりません. RFQ で封筒を指定してください: 温度範囲, 振動レベル, ギャップ範囲とペイロードの変動, サプライヤーに、システム全体が安定していることを確認するよう依頼します。.
PID 制御システムにおける電力損失の動作
PID 制御の浮上システムは、継続的なセンサー フィードバックとコイル電流に依存します。, したがって、停電は大きな障害になります. 保護ロジックは損失を検出し、ミリ秒以内に安全な着陸を実行する必要があります。, ペイロードが自由落下する前に. 検出待ち時間と着陸シーケンスは仕様に含まれる設計パラメータです, 脚注にない.
電力損失保護は制御ループと相互作用します。: コントローラは、本物の停電と一時的なディップやセンサーの不具合を区別する必要があります。, そしてそれぞれに対して異なる反応をする. 適切に設計されたシステムは、保護ロジックを文書化します。, 検出閾値とテスト記録, そうすることで、購入者はその動作を推測するのではなく検証できるようになります。.
PID 制御モジュールの RFQ で指定する内容
デモではなく統合可能なモジュールを入手するには, ペイロードの質量と形状を指定する, 必要なギャップとその許容差, 妨害環境, 安定性の要件, 電力損失の動作と動作範囲. 統合インターフェースを追加する: コネクタ, 制御入力, チューニングアクセスとドキュメントセット.
じゃあ証拠を求めろよ: ペイロードの検証を調整する, 条件付き妨害試験記録, エンベロープ全体の安定余裕データ, そして電力損失テスト. ラインごとに書類を返却するサプライヤーはエンジニアリングパートナーです; 見積もりだけを返す人はコンポーネント販売者です.
サプライヤー監査チェックリスト: 6 PID制御浮上に関するドキュメント
PID 制御磁気浮上モジュールを導入する前に, これら6つの書類を要求してください. それぞれが安定性のストーリーの異なる部分を検証します:
- 1. 製品を代表するペイロードの調整検証レポート, テスト条件付き.
- 2. 妨害試験記録: 外乱の種類と大きさ, 整定時間, 最大偏差.
- 3. 指定されたギャップ全体の安定余裕データ, 温度とペイロードエンベロープ.
- 4. 検出遅延と着陸動作を記録した電力損失テスト.
- 5. デューティサイクルと熱条件での連続動作耐久性データ.
- 6. 統合ドキュメント: インタフェース, 制御入力, チューニング方法と故障コード.
これら 6 つのドキュメントを含むモジュールは、自信を持って統合できます。; それらのないモジュールは、製品と同じ価格のプロトタイプです. 不足している証拠を独自の技術監査の最初の発見として扱う.
よくある質問: PID制御磁気浮上
なぜ磁気浮上にPID制御が使われるのか?
磁気浮上はオープンループで不安定です, したがって、継続的なアクティブな修正が必要です. PID制御により比例関係が得られます。, 積分動作と微分動作により、ペイロードを目標ギャップに保持し、1 つのコンパクトな制御構造で外乱を排除します。.
磁気浮上システムのチューニングは何をするのか?
応答速度のバランスを調整するチューニング, オーバーシュートと安定余裕. 正しいゲインはペイロードの質量によって異なります, ギャップ, コイル温度と取り付け, したがって、調整は想定されたペイロードではなく実際のペイロードに対して検証する必要があります.
固定 PID チューニングはさまざまなペイロードに対応できますか?
狭い範囲内だけで. ペイロードの質量と重心がプラントのダイナミクスを変える, そのため、あるペイロードでは機能する調整が、別のペイロードではわずかであったり不安定になる可能性があります。. ペイロード範囲を指定し、その範囲の調整検証を必要とする.
PID 制御システムで停電時に何が起こるか?
保護ロジックが損失を検出し、数ミリ秒以内にペイロードを安全に着陸させます。, 指定された試験条件下で. 証拠のない損害ゼロの主張を受け入れるのではなく、検出遅延を伴う電力損失テスト記録を要求してください.
2 つの PID 制御浮上モジュールを比較するにはどうすればよいですか?
テスト証拠を比較する, アルゴリズムのラベルではありません: 条件付き妨害波除去レコード, 動作範囲全体にわたる安定マージン, 電力損失動作と連続動作耐久性. ドキュメントはモジュールが実際に何を提供するかを定義します.
お問い合わせ
PID 制御磁気浮上モジュールを統合しており、ペイロードに対して検証された調整が必要です? ペイロード質量をお送りください, 形状と動作環境, 弊社のエンジニアリングチームがチューニングを確認します, 製品のテスト記録とサンプルプログラム.
を参照してください。 グッドウェル磁気浮上式鉄道モジュールの概要 利用可能なモジュール ファミリと統合オプションについて.