PID控制磁悬浮: 调音, 稳定性和指定内容
PID控制磁悬浮: 调音, 稳定性和指定内容
PID控制磁悬浮是稳定悬浮的主力, 但这个短语涵盖了广泛的实现, 从业余爱好演示到可保持有效负载稳定多年的工业模块. 本指南解释了 PID 控制在磁悬浮系统中的作用, 为什么调优比算法名称更重要, 以及买家在集成模块之前应该验证什么.
为什么 PID 控制是磁悬浮的标准
磁悬浮本质上是不稳定的: 无主动校正, 有效负载掉落或被拉入线圈中. 比例积分微分 (PID) 控制是添加校正的标准方法,因为它结合了三种行为: 对电流误差的比例响应, 消除稳态偏移的积分作用, 以及预测有效载荷速度的微分作用.
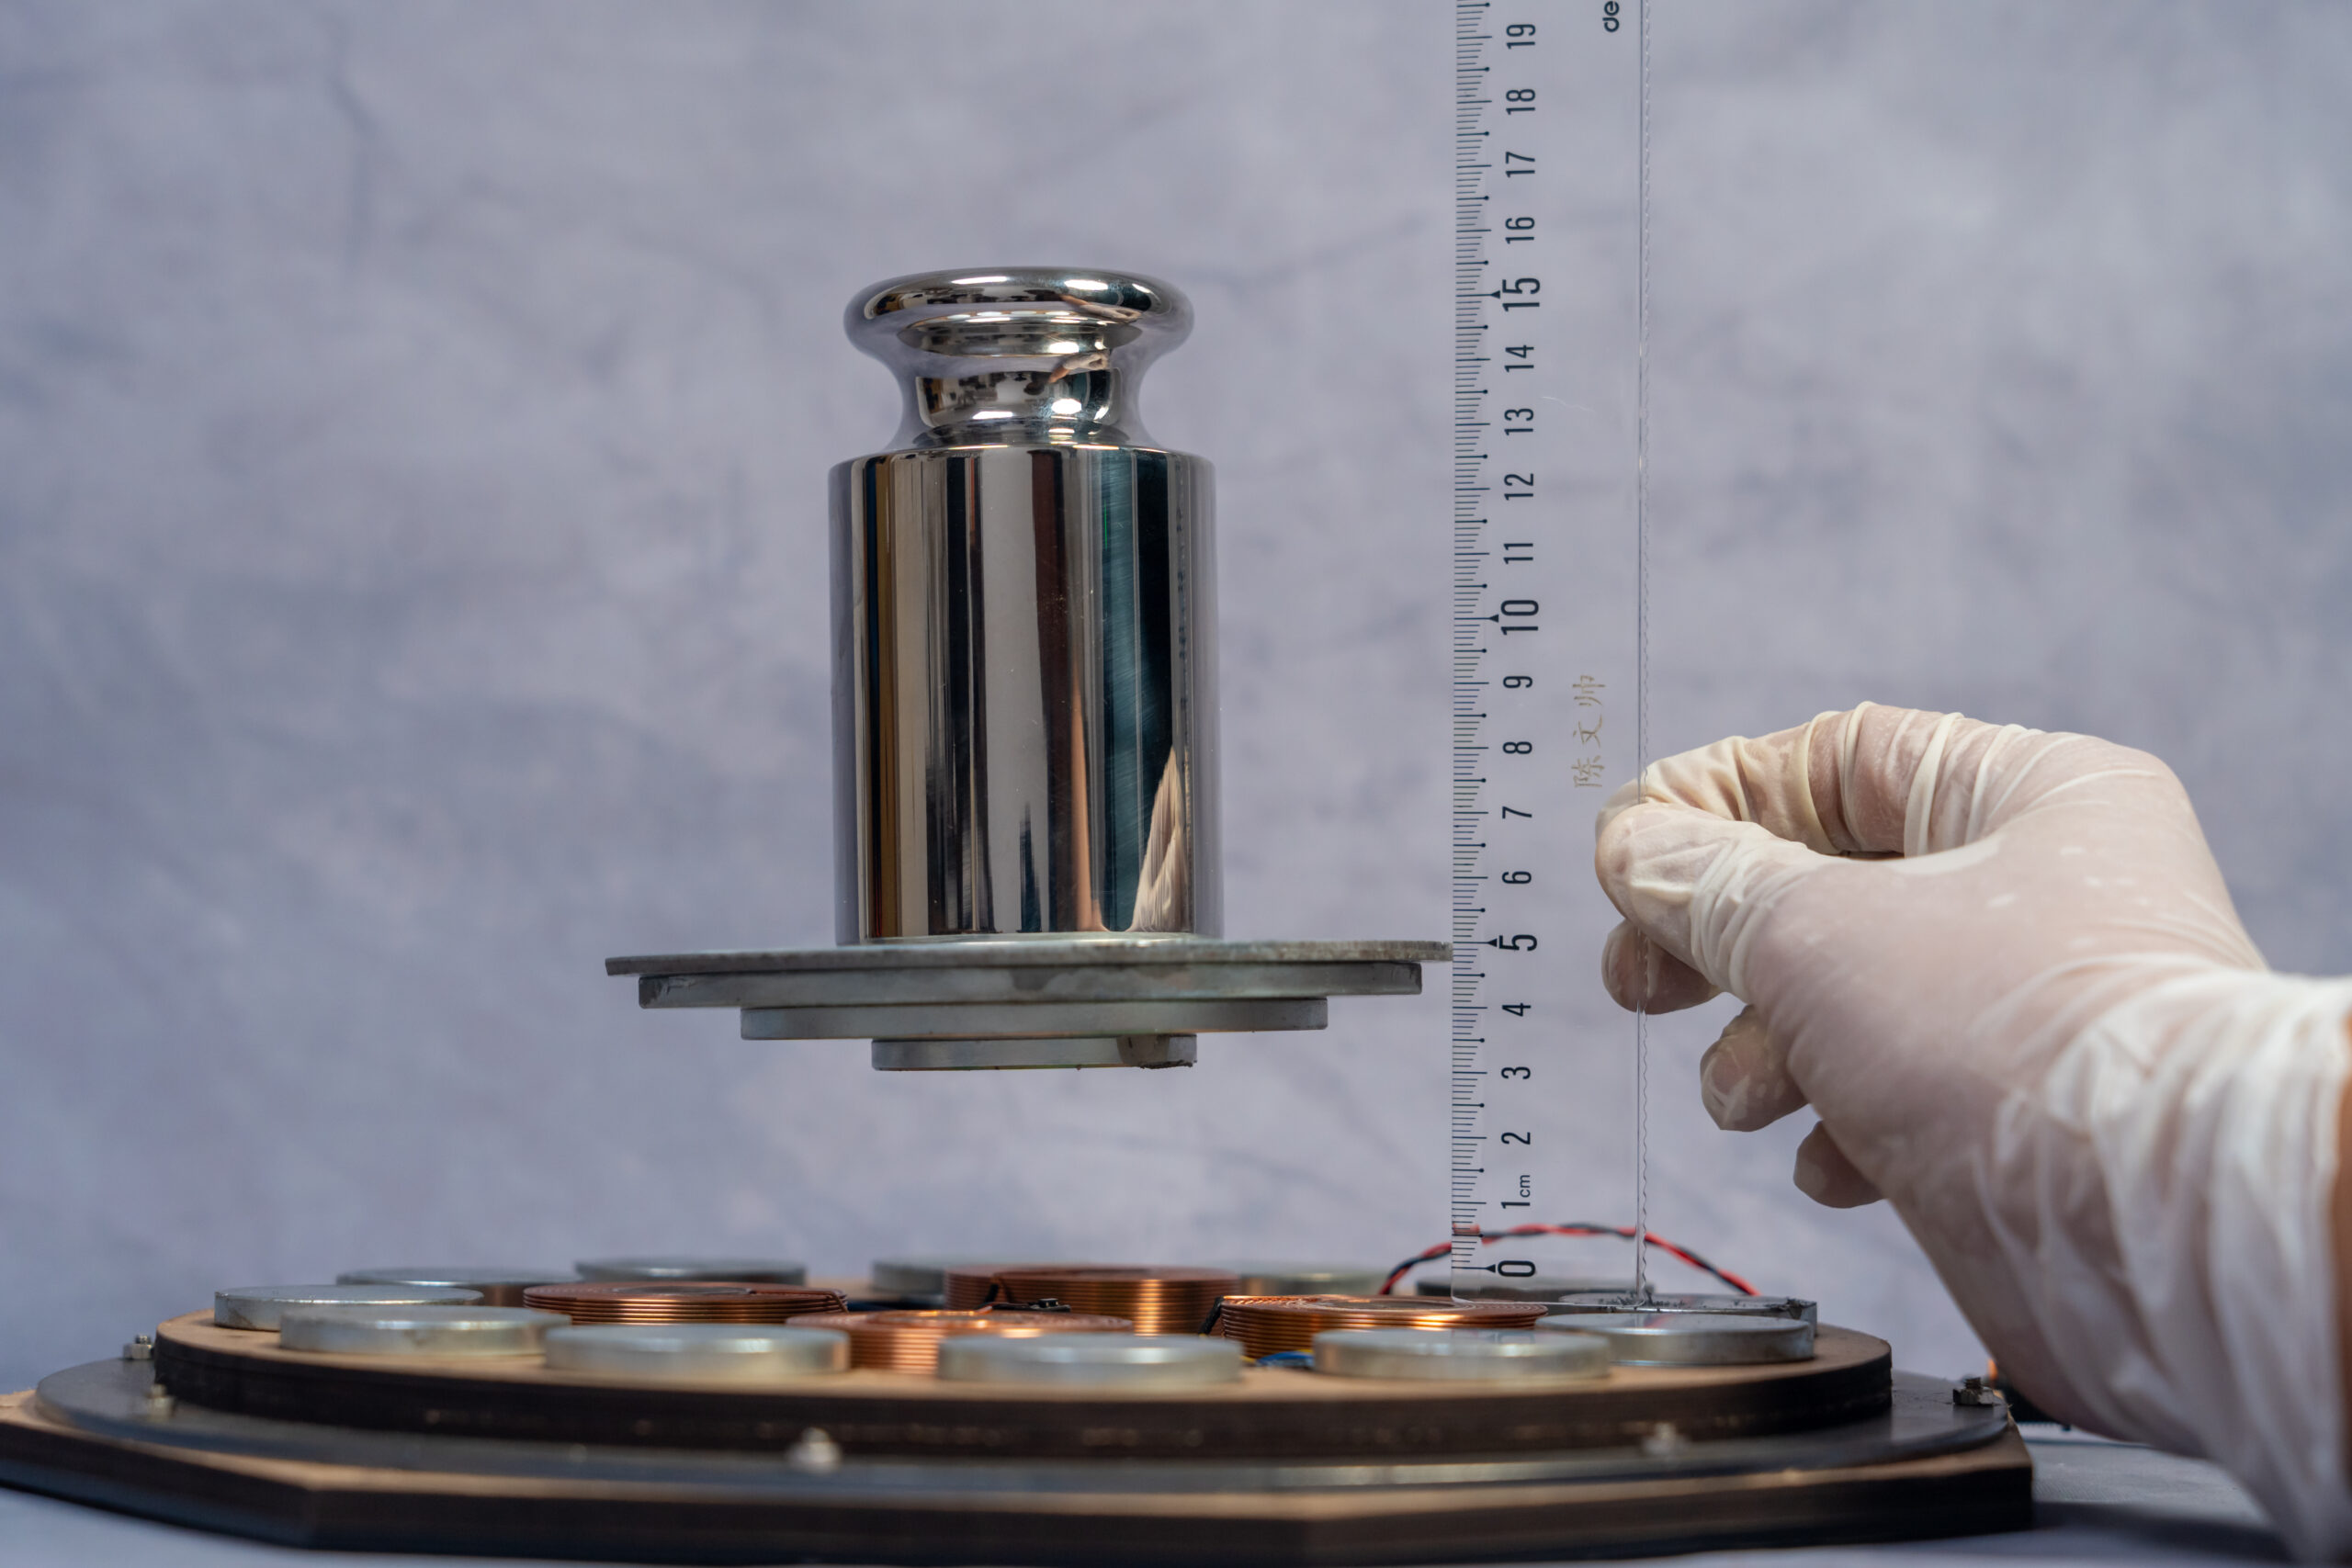
在实践中, 磁悬浮控制器从位置传感器读取间隙, 计算相对于目标间隙的误差, 并从 PID 输出驱动线圈电流. 调谐增益决定系统校正的速度, 超调了多少, 以及在不稳定之前还剩下多少余量, 这就是为什么具有相同 PID 标签的两个系统的行为可能完全不同.
三个术语以及每个术语的作用
比例项反应有效负载距目标间隙的距离. 比例增益太小,系统反应迟缓, 负载下漂移; 太多并且会振荡. 积分项随时间累积误差并消除纯比例控制留下的稳态偏移, 当有效负载的重量或线圈的温度变化缓慢时,这很重要.
导数项对间隙变化的速度做出反应, 阻尼运动并让系统使用更高的比例增益而不会产生振铃. 三者之间的平衡在于调音, 正确的平衡会随着有效负载质量的变化而变化, 间隙和线圈特性, 因此,适用于一种产品的固定调整通常不适用于另一种产品.
为什么工厂模型会随着您的有效负载而变化
控制环路只能根据实际系统进行调整, 真实系统会随着每个有效负载而变化. 大量的, 重心, 差距, 线圈温度和安装刚度都会改变工厂动态. 专为紧凑型而设计的模块, 当有效载荷更高或更重时,低重心有效载荷可能会变得边缘化或不稳定.
这就是为什么具有固定调整的现成模块对于集成项目来说是一个风险. 供应商应该提供调整范围和调整方法, 或根据您的特定负载验证调整. 我们的方法是在提交设计之前使用客户的有效负载几何形状测试模块, 因为调整证据才是演示和产品之间的区别.
抗扰度: 悬浮系统的真实测试
悬浮系统只有在受到干扰时才起作用. 空气流动, 来自附近机器的振动, 轻触和热漂移都会作用在有效载荷上, 控制回路具有有限的修正权限. PID 控制系统的实际测试是其在受到干扰时的表现, 不是它如何漂浮在静止的空气中.
当你评估一个模块时, 询问扰动测试条件和结果: 干扰的类型和强度, 恢复前的稳定时间和最大偏差. 如果供应商无法说明这些, 稳定性主张没有边界, 每一个没有界限的主张都是营销主张.
稳定裕度和运营范围
每个控制系统都有稳定裕度: 工作点与环路振荡或发散点之间的距离. 调整得太接近其裕度的系统是脆弱的; 裕度太大的调整会很迟缓. 工程问题是供应商为整个有效载荷设计的余量是多少, 间隙和温度范围.
经营范围与利润同样重要. 如果模块必须在热柜中运行, 在移动显示器上或带有改变重心的有效负载, 调音必须贯穿整个包络. 在询价中指定信封: 温度范围, 振动水平, 间隙范围和有效负载变化, 并要求供应商确认系统在整个过程中保持稳定.
PID 控制系统中的断电行为
PID 控制的悬浮系统取决于连续的传感器反馈和线圈电流, 所以断电是一种严重的干扰. 保护逻辑必须检测到丢失并在几毫秒内执行安全着陆, 在有效负载自由下落之前. 检测延迟和着陆顺序是属于规范中的设计参数, 不在脚注中.
断电保护与控制回路相互作用: 控制器必须区分真正的电源故障和瞬态电压下降或传感器故障, 并对每一个做出不同的反应. 精心设计的系统记录保护逻辑, 检测阈值和测试记录, 这样买家就可以验证该行为而不是假设它.
在询价中为 PID 控制模块指定什么内容
获得可集成模块而不是演示, 指定有效负载质量和几何形状, 所需间隙及其公差, 扰动环境, 稳定性要求, 功率损耗行为和工作范围. 添加集成接口: 连接器, 控制输入, 调整访问和文档集.
然后索要证据: 调整有效负载的验证, 有条件的扰动测试记录, 整个范围内的稳定裕度数据, 和断电测试. 为每条生产线返回文件的供应商是工程合作伙伴; 仅返回报价的人是组件卖家.
供应商审核清单: 6 PID 控制悬浮文档
在您选择 PID 控制磁悬浮模块之前, 索取这六份文件. 每一个都验证稳定性故事的不同部分:
- 1. 为代表您的产品的有效负载调整验证报告, 有测试条件.
- 2. 干扰测试记录: 扰动类型和强度, 稳定时间, 最大偏差.
- 3. 指定间隙内的稳定裕度数据, 温度和有效负载范围.
- 4. 断电测试,记录检测延迟和着陆行为.
- 5. 在您的工作循环和热条件下的连续运行耐久性数据.
- 6. 集成文档: 界面, 控制输入, 整定方法及故障码.
具有这六个文档的模块可以放心集成; 没有它们的模块是一个原型,定价与产品相同. 将缺失的证据视为您自己的技术审核的第一个发现.
常问问题: PID控制磁悬浮
磁悬浮为什么采用PID控制?
磁悬浮开环不稳定, 所以需要持续主动修正. PID 控制提供比例, 积分和微分作用将有效负载保持在目标间隙并在一个紧凑的控制结构中抑制干扰.
磁悬浮系统中的调谐有什么作用?
调整设置响应速度之间的平衡, 超调量和稳定裕度. 正确的增益取决于有效负载质量, 差距, 线圈温度和安装, 因此调整必须根据实际有效负载进行验证,而不是假设.
固定PID整定能否适用于不同的负载?
仅在狭窄范围内. 有效负载质量和重心改变工厂动力学, 因此,适用于一个有效负载的调整对于另一个有效负载可能是微不足道的或不稳定的. 指定有效负载范围并需要对其进行调整验证.
PID 控制系统断电时会发生什么?
保护逻辑检测到丢失并在几毫秒内安全着陆有效负载, 在规定的测试条件下. 请求具有检测延迟的断电测试记录,而不是在没有证据的情况下接受零损坏索赔.
如何比较两个 PID 控制的悬浮模块?
比较测试证据, 不是算法标签: 有条件的抗扰记录, 整个运行范围内的稳定性裕度, 断电行为和连续运行耐力. 这些文档定义了模块实际提供的内容.
联系我们
集成 PID 控制磁悬浮模块,并需要根据您的有效负载验证调整? 将您的有效负载质量发送给我们, 几何形状和操作环境, 我们的工程团队将确认调整, 您的产品的测试记录和示例程序.
请参阅 固德威尔磁悬浮模块概述 对于可用的模块系列和集成选项.